
理解同步倾斜联动底盘的核心逻辑
同步倾斜联动底盘的设计初衷是在车辆静止或低速状态下,通过车身姿态的主动调节来优化内部空间的舒适度。这种结构通常由液压或电动推杆驱动,配合高灵敏度的传感器与控制单元,实现车身在俯仰(Pitch)和侧倾(Roll)轴向上的独立或联动控制。调试的核心在于平衡车身的稳定性与舒适性,确保在极端工况下底盘不失控,而在日常休憩模式下能提供平稳的支撑。
调试前需明确底盘的控制域,即确定俯仰阻尼与侧倾阻尼的耦合关系。许多高端车型或改装案例中,俯仰控制直接影响加速与制动时的抬头与点头现象,而侧倾控制则关乎转弯时的支撑力。联动逻辑意味着当车辆进行单侧倾斜时,另一侧的阻尼响应需经过严密的算法计算,以避免因机械干涉或控制延迟导致的车身晃动。理解这一底层逻辑,是进行后续硬件调整与参数设定的先决条件。
硬件检查与初始状态校准
在进入软件参数调试之前,必须对底盘机械结构进行严密的物理检查。重点排查液压管路是否有渗漏,电动推杆的丝杆是否顺滑,以及各连接处的衬套与球头是否存在磨损或松动。任何机械间隙都会导致传感器反馈的位移数据失真,进而引发控制算法的误判。同时,检查底盘水平传感器(IMU)的安装基准面是否清洁且固定牢固,确保其采集的重心数据真实反映车身姿态。
初始状态的校准需要将车辆停放在绝对水平的地面上,并切断外部电源干扰。通过专用诊断设备读取各角度的初始位移值,确认零位数据是否一致。若发现某一侧传感器读数偏差超过厂家技术规范允许的范围(通常为±2毫米以内),需重新调整传感器安装支架或更换损坏部件。这一步骤至关重要,因为错误的零位基准会让后续的阻尼调试失去参考系,导致车身在调节过程中出现不可预知的偏移。
俯仰阻尼的精细化调试
俯仰阻尼的调试主要解决车辆在静止休憩模式下,因发动机怠速或空调压缩机运行引发的细微震动传递问题。调试时需连接专业诊断仪,进入底盘控制单元,找到俯仰阻尼阀的开度曲线参数。建议从中等偏软的基础设定开始,逐步降低阻尼系数,观察车身在静止状态下的衰减时间。理想的状态是车身在受到轻微扰动后,能在1-2秒内迅速恢复平稳,无明显的余震。
在具体操作中,可利用车辆自身的怠速工况作为测试源。记录不同阻尼设定下,座椅位置的加速度传感器数据。若发现低频震动(1-3Hz)突出,说明阻尼过软,需适当增加闭阀压力或提高电磁阀响应频率;若高频震动明显或车身僵硬,则需降低阻尼。对于同步联动底盘,还需注意俯仰与侧倾在联动过程中的阻尼分配比例,避免因俯仰阻尼过大,导致车辆在模拟路面起伏时产生突兀的跳跃感。
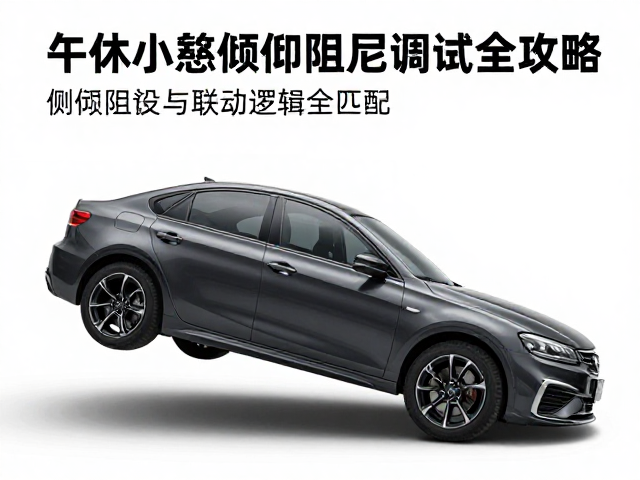
侧倾阻尼与联动逻辑的匹配
侧倾阻尼的调试重点在于平衡弯道支撑性与驻车时的平稳度。在联动模式下,侧倾阻尼的变化会直接影响车身的横向稳定性。调试时,需在确保安全的前提下,模拟不同角度的倾斜场景,观察底盘执行器的响应速度与阻尼建立时间。重点检查当车身发生单侧倾斜时,对侧阻尼是否能及时介入并提供足够的支撑力,防止车身因重心转移过大而产生不稳定感。
联动逻辑的匹配需要结合车辆的轴距与重心高度进行计算。对于轴距较长、重心较高的车型,侧倾阻尼的建立需设置一定的延时,以模拟自然悬挂的渐进式支撑效果,避免瞬间锁死导致乘坐者感到突兀。通过调整电磁阀的PWM(脉冲宽度调制)信号占空比,可以精确控制阻尼阀的开度变化斜率。调试过程中需反复验证不同倾斜角度下的阻尼反馈,确保联动过程平滑无阶跃,实现真正的“零感”倾斜。
场景化验证与长期稳定性测试
调试完成后,必须进行多场景的实车验证。包括不同负载条件下(空载、半载、满载)的车身高度保持能力,以及在不同环境温度(低温冷启动、高温连续运行)下的系统响应一致性。重点观察液压系统或电动推杆在长时间工作后的温升情况,过高的温度会导致阻尼特性漂移,影响调试效果的持久性。
长期稳定性测试需涵盖连续循环调节的过程。例如,让底盘进行多次完整的俯仰与侧倾联动循环,记录控制单元的故障码与执行器的电流波动。若发现电流异常升高或调节过程中出现卡顿,需重新检查机械结构的润滑状况或控制算法中的限位保护参数。只有经过长时间、多工况的验证,确认底盘在各种使用场景下均表现出一致且稳定的性能,才算完成整个调试流程。