
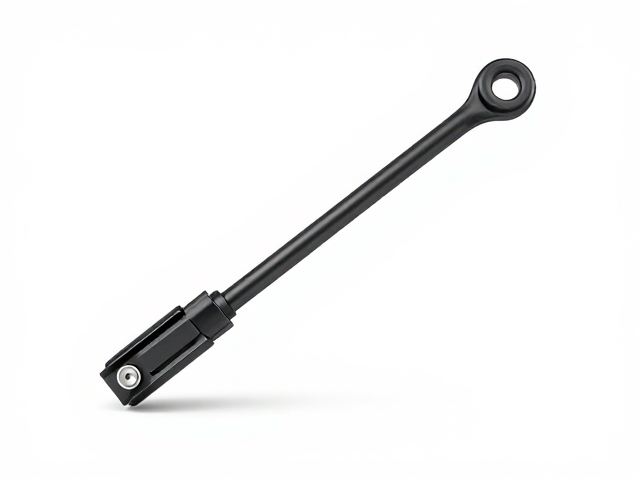
倾仰扭杆的力学传导与初始触发逻辑
倾仰扭杆在人体重力触发系统中扮演着核心传感与能量存储的双重角色。当使用者处于静止站立或初始坐姿状态时,扭杆内部产生的预紧力矩与外部载荷保持动态平衡。这种平衡并非静态死锁,而是通过精密计算的弹性形变来感知微小的姿态变化。一旦人体重心发生偏移或进行大幅度动作,施加在扭杆端部的力矩瞬间突破预设的阈值,扭杆随即产生可测量的角位移。这种角位移会直接改变内部棘轮或摩擦片的啮合状态,从而激活第一级锁止机制。
该过程的核心在于对“重力触发”的精准定义。系统并不依赖电子传感器,而是纯粹通过机械结构的几何关系来识别危险工况。例如,当倾角超过安全阈值(如特定工况下设定的15度至20度临界点),扭杆的扭转力矩会克服解锁弹簧的阻力,推动锁止销脱离原位。这种机械式的触发方式消除了信号延迟和误判的可能,确保了在极端负载或突发冲击下,锁止动作能以毫秒级的速度响应。
锁止机构的自锁特性与过载保护
在触发机制启动后,锁止机构必须提供不可逆或高保持力的稳定状态,以防止设备因重力作用继续恶化。常见的设计采用楔形自锁或棘轮棘爪结构,利用材料间的摩擦力和几何锁死原理,将动态载荷转化为静态约束。当扭杆感应到超重或超限倾仰时,锁止组件迅速咬合,形成刚性连接。这种设计的关键在于其“失效安全”特性:即使驱动源失效或外力持续存在,锁止状态依然能够维持,从而避免设备失控。
针对超重使用的安全机制,关键在于锁止力的冗余设计。在实际工程应用中,锁止部件的强度通常经过严格计算,需能承受远超额定载荷的瞬时冲击力。通过有限元分析模拟极端工况,确保锁止点在承受1.5倍至2倍额定载荷时不发生塑性变形或断裂。这种机械强度的冗余,使得系统在面对非预期的大质量负载时,能够通过自身的结构完整性吸收或分散能量,而不是依靠断裂来保护整体结构,从而保障了使用者的生命安全。
复位机制与状态重置的安全边界
锁止状态的解除必须设置严密的先决条件,以防止在危险未消除时误操作恢复设备运行。复位通常不是简单的按钮触发,而是需要解除载荷或调整姿态至安全区间。例如,只有当倾角回正至零位或载荷低于最小阈值时,复位弹簧才能克服锁止机构的保持力,使棘爪或楔块退让。这种逻辑确保了设备不会在仍处于危险状态时被重新激活,避免了“带病运行”或“超载启动”的风险。
复位过程中的阻尼与缓冲设计同样至关重要。在锁止解除的瞬间,若能量释放过快,可能再次引发冲击。因此,复位路径中常设置阻尼孔或柔性缓冲垫,平滑过渡锁止解除时的应力变化。这种设计不仅保护了机械结构的使用寿命,更确保了每次使用循环的安全性一致性。通过多次循环测试验证,确认复位机构在长期磨损后仍能准确执行“载荷解除-复位-重新锁定”的逻辑闭环,维持系统的长期可靠性。
材料疲劳与长期稳定性的工程验证
机械触发锁止系统的长期有效性依赖于材料在交变载荷下的抗疲劳性能。扭杆及锁止部件通常选用经过调质处理的合金钢,具备优异的屈服强度和韧性。在真实工况中,材料会经历无数次微小的形变与恢复,若材料存在隐性缺陷或热处理不均,极易在应力集中区引发裂纹。因此,生产过程中需通过超声波探伤等无损检测手段,确保每一批次材料的内部完整性,杜绝因材料缺陷导致的突发性失效。
环境因素对锁止性能的稳定性具有显著影响。温度变化会导致金属弹性模量的微小改变,进而影响扭杆的触发阈值。为了应对这一物理特性,设计时需选取温度系数稳定的材料,或在结构上采用补偿机制,抵消温度对预紧力的影响。此外,润滑条件的保持也是关键,干燥或污染可能导致摩擦系数异常,引发误触发或锁止不牢。通过密封设计隔绝灰尘与水分,定期维护润滑系统,是维持触发锁止原理长期有效性的必要工程措施。