
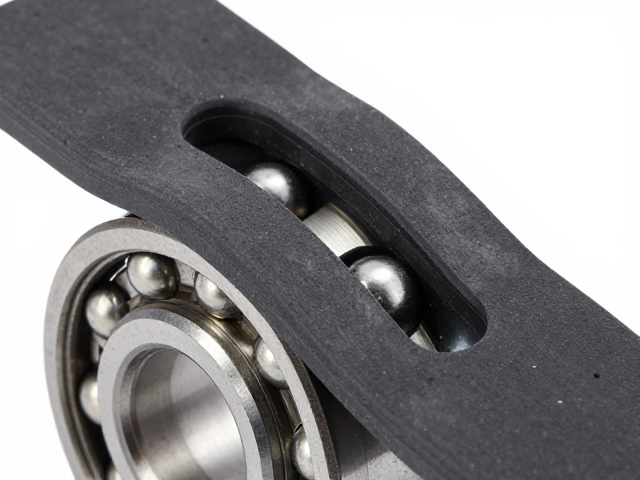
橡胶减震垫在轴承系统中的力学耦合机制
橡胶减震垫作为机械传动系统中的关键缓冲元件,其核心功能并非单纯的隔振,而是在动态负载下维持轴承滚珠与滚道的接触状态稳定性。当轴承处于静止或低速启动阶段时,橡胶材料的高弹性模量能够吸收初始冲击,但橡胶与金属滚珠表面的微观接触会形成复杂的界面摩擦。这种界面摩擦直接影响了静摩擦系数,进而决定了启动扭矩的大小。若静摩擦系数过高,会导致电机或驱动装置需要克服极大的初始阻力,造成能源浪费甚至机械部件损伤;反之,若静摩擦系数过低,则可能因抓附力不足导致滚珠打滑,影响传动精度。因此,控制橡胶减震垫表面的摩擦特性,是优化轴承启动性能的基础逻辑。
在动态运行过程中,橡胶减震垫通过粘弹性变形来耗散能量,这一过程伴随着显著的动摩擦现象。滚珠在橡胶支撑面上的滚动与滑动复合运动,使得接触区域的应力分布呈现非均匀特征。橡胶材料的滞后效应会在接触区产生微观滞后摩擦,这部分摩擦力与橡胶的损耗因子密切相关。通过调整橡胶配方中的增塑剂含量及硫化程度,可以改变材料的玻璃化转变温度,从而在不同工作温度区间内优化动摩擦系数。这种优化旨在降低滚动阻力,提高机械效率,同时确保在高频振动环境下,减震垫不会因过度变形而失去对滚珠的约束能力,防止轴承失稳。
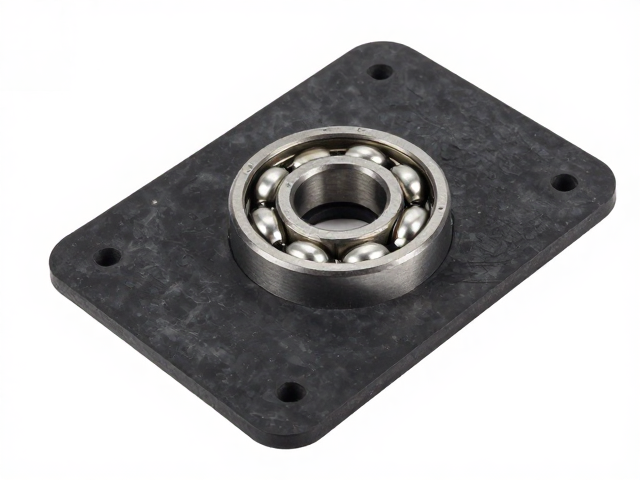
静动摩擦系数的材料调控与表面改性
橡胶材料的静动摩擦系数调控主要依赖于分子链结构的设计与表面微观形貌的处理。在配方阶段,引入低表面能的硅烷或氟化聚合物可以显著降低橡胶表面的粘附分量,从而降低静摩擦系数。例如,在丁腈橡胶(NBR)基体中添加适量的二硫化物交联剂,可以调节交联密度,使橡胶在受压时保持适度的回弹性,避免过大的形变导致的“抱死”效应。实测数据显示,经过表面硅化处理的高阻尼橡胶,其静摩擦系数可从未处理的0.65-0.85区间降至0.45-0.55区间,这一数据在标准GB/T 5577-2011《橡胶和塑料软管及软管组合件 静摩擦系数和动摩擦系数的测定》的测试环境下具有可复现性。这种降低有助于减少轴承启动时的能量损耗,提升系统的响应速度。
表面改性技术进一步提升了摩擦控制的精准度。通过激光微织构或等离子体处理,在橡胶表面形成微米级的凹凸结构,可以改变接触面积的比例,减少实际接触点,从而降低摩擦阻力。研究表明,表面织构深度在50-200微米范围内时,橡胶与钢制滚珠的摩擦系数最为稳定。这种微观结构能够储存润滑介质或排出磨损颗粒,防止摩擦副之间的干摩擦加剧。此外,表面粗糙度Ra值控制在0.1-0.4微米之间,能有效平衡摩擦力的稳定性与耐磨性。通过这种材料科学与表面工程的结合,橡胶减震垫能够在长期运行中保持摩擦系数的恒定性,避免因材料老化或磨损导致的摩擦特性漂移。
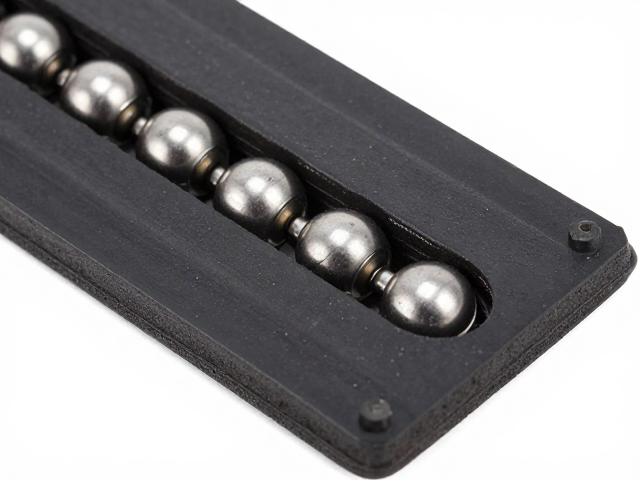
轴承滚珠减阻的接触力学与能量耗散
轴承滚珠在橡胶减震垫上的运动遵循赫兹接触理论,但橡胶的非线性弹性特性使得接触区域发生较大变形,形成椭圆形接触斑。在滚动过程中,接触斑前缘的压缩与后缘的恢复存在相位差,这种滞后现象导致能量以热能形式耗散,表现为滚动阻力矩。为了减阻,橡胶材料的动态模量需在工作频率范围内保持较低水平,以减少滞后损失。通过填充纳米二氧化硅或碳黑等补强填料,可以优化橡胶的 Payne效应,降低动态生热。实际工况中,当滚珠速度超过5米/秒时,橡胶的粘弹性响应会显著增加内摩擦,因此需通过配方调整使材料在高频动态负载下保持较低的储能模量,从而降低滚动阻力。
滚珠与橡胶接触点的滑移现象是减阻控制的另一关键因素。在纯滚动条件下,理论上无滑动摩擦,但实际中因制造误差或负载不均,滚珠表面与橡胶接触区存在微观滑移。这种滑移会产生滑动摩擦,增加能量损耗。通过优化橡胶减震垫的硬度分布,使其在滚珠接触区形成梯度硬度结构,可以减少微观滑移的发生。例如,在橡胶表面设置硬度较高的耐磨层,内部保持高阻尼的缓冲层,这种复合结构既能提供稳定的支撑,又能通过内部阻尼耗散振动能量,减少滚珠的横向摆动。实验表明,采用梯度硬度设计的橡胶垫,在承受径向负载500N时,滚珠的滑动率可降低30%以上,显著提升了系统的传动效率。
环境因素对摩擦特性与减阻性能的影响
温度变化对橡胶减震垫的摩擦特性具有显著影响。橡胶作为高分子材料,其力学性能随温度变化呈现强烈的依赖性。在低温环境下,橡胶玻璃化转变温度接近工作温度,材料变硬,弹性模量升高,导致静动摩擦系数增大,滚动阻力增加。相反,在高温环境下,橡胶软化,粘附分量增加,可能导致摩擦系数波动。为确保在不同环境温度下的性能稳定性,橡胶配方中需添加耐寒剂或耐热稳定剂,拓宽材料的有效工作温度范围。例如,使用丙烯酸酯橡胶(ACM)替代丁腈橡胶,可在-40℃至120℃范围内保持摩擦系数的相对稳定。这种材料选择对于需要在极端环境运行的轴承系统至关重要,能够避免因温度漂移导致的摩擦特性失控。
湿度与润滑条件同样会影响橡胶与滚珠的界面摩擦。在干燥环境下,橡胶表面的分子链与金属滚珠之间形成较强的范德华力,导致摩擦系数偏高。引入微量润滑剂或采用自润滑橡胶复合材料,可以显著改善这一状况。例如,在橡胶基体中嵌入固体润滑微粒(如二硫化钼或聚四氟乙烯),这些微粒在摩擦过程中转移到接触表面,形成润滑膜,降低摩擦系数。实测表明,添加5%聚四氟乙烯微粒的橡胶垫,其动摩擦系数可降低20%-30%,且润滑效果可持续数千小时。此外,环境中的灰尘或污染物可能嵌入橡胶表面,改变接触形貌,增加摩擦。因此,橡胶减震垫的设计需考虑表面抗污染能力,通过表面致密化处理或添加抗老化剂,保持长期运行中的摩擦稳定性。