
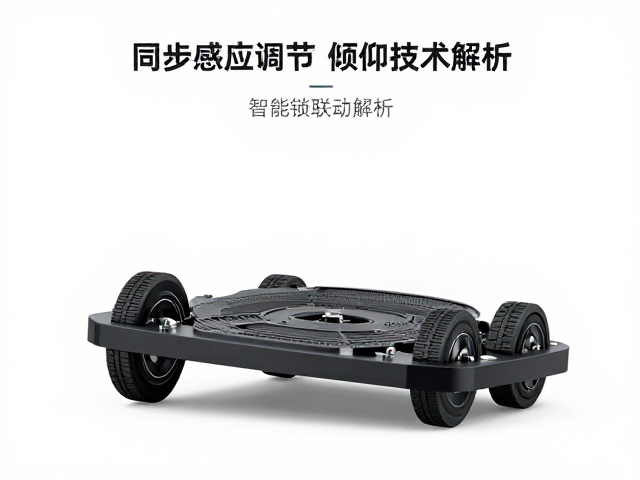
同步倾斜联动底盘的核心机械架构
同步倾斜联动底盘通过精密的连杆机构与液压或电动推杆系统,实现了车身与座椅姿态的动态耦合。当车辆处于非水平路面或进行越野机动时,底盘传感器实时监测车身俯仰角与侧倾角,驱动执行机构调整悬挂高度与角度。这种机械结构并非简单的升降,而是通过几何约束保持车轮接地面积的最大化,从而提升复杂地形下的附着力。核心部件通常包括高刚性铝合金摆臂、多通阀控制的液压缸以及高精度角度传感器,各组件通过标准化接口集成,确保在剧烈震动环境下仍保持稳定的力学响应。
该架构的设计难点在于消除机械干涉与滞后效应。工程师通过有限元分析优化连杆支点位置,使座椅倾斜角度与车身俯仰角度保持线性或预设函数关系,避免因运动轨迹偏差导致内部管线拉扯或结构应力集中。实际应用中,系统会在起步、制动、转弯等工况下自动微调底盘几何中心,确保乘员舱始终处于相对水平的状态。这种被动与主动结合的机械逻辑,为后续的智能控制提供了稳定的物理基础,是高端全地形车辆或特种作业平台实现高机动性的关键支撑。
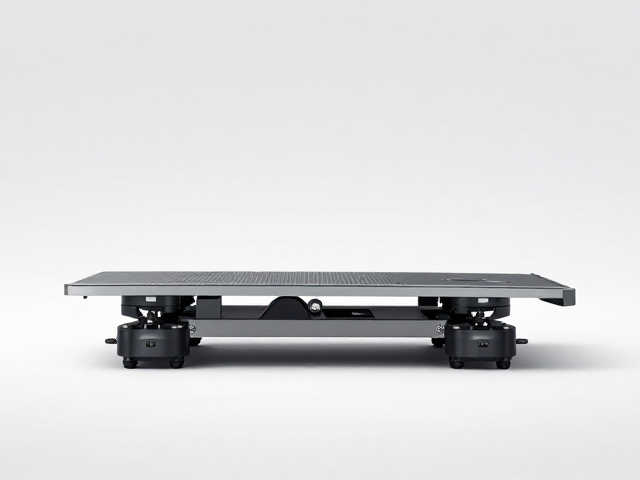
智能感应调节的多源数据融合逻辑
智能感应调节依赖于多源传感器的数据融合,主要涵盖惯性测量单元(IMU)、轮速传感器及环境光觉探头。IMU负责实时捕捉车辆的三轴加速度与角速度,通过卡尔曼滤波算法剔除高频噪声,提取出行车过程中的俯仰与侧倾趋势。轮速传感器提供车速与车轮打滑状态,帮助系统判断当前牵引力需求。这些数据通过CAN总线或以太网接口传输至主控单元,经过毫秒级运算后生成调节指令。
控制策略会根据场景特征动态调整调节灵敏度。在城市平顺路面,系统保持底盘处于默认舒适模式,减少不必要的机械动作以节省能耗;而在泥泞、沙地或碎石路面,传感器检测到剧烈颠簸或车轮悬空预兆时,主控单元会迅速提升液压泵压力或电机扭矩,主动抬高底盘并锁定悬挂刚度。这种基于场景识别的自适应调节,避免了固定参数设置的局限性,使车辆在不同负载与路况组合下均能维持最佳通过性与稳定性,体现了从“被动响应”向“主动预判”的技术演进。
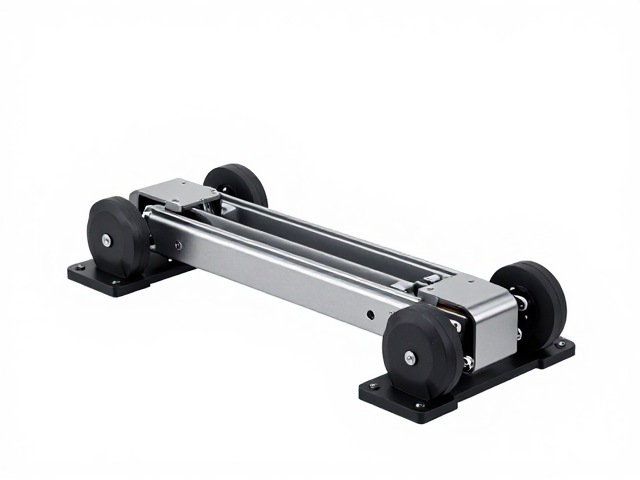
倾仰锁技术的机械锁定与释放机制
倾仰锁技术是保障车辆在极端姿态下结构安全的核心环节,其核心在于高锁止力矩的机械结构设计。当底盘调整至预定角度或检测到异常冲击时,锁止机构迅速介入,通过楔形块、棘轮或液压自锁回路固定连杆位置。这种锁定状态需能承受数倍于静态载荷的动态冲击,防止因悬挂意外溃缩导致底盘塌陷或部件断裂。锁止元件通常采用经过表面硬化处理的合金钢,确保在长期高频动作下仍具备优异的耐磨性与抗疲劳性能。
解锁与释放过程需克服巨大的静摩擦力,因此驱动系统需提供瞬间峰值功率。现代倾仰锁技术常配备冗余设计,主锁止失效时备用机械销钉或二阶液压回路可自动介入,形成双重保险。在释放阶段,系统需平稳解除锁止力,避免车辆姿态突变引发乘员不适或货物移位。通过精确控制解锁时序与驱动压力,倾仰锁技术不仅提升了车辆在越野、爬坡等场景下的安全性,也为底盘在复杂工况下的姿态保持提供了确定性保障,是连接动态调节与静态稳固的关键纽带。