
滑轨伸缩推拉位移的核心机械结构解析
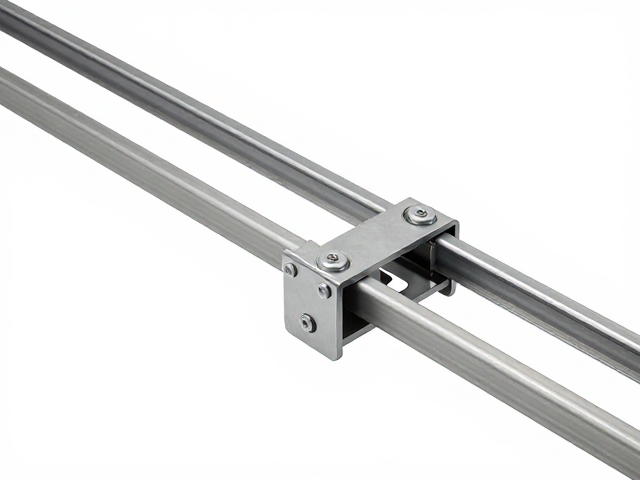
滑轨系统的位移实现依赖于精密的直线导向机构与传动组件的协同工作,其基础架构通常由外轨、内轨、滚珠或滚柱以及保持架组成。当外力作用于滑块或推杆时,滚动体在内外轨之间形成低摩擦力的滚动接触面,将原本较大的滑动摩擦转化为微小的滚动摩擦,从而确保推拉过程的顺畅与静音。这种线性运动的设计核心在于保持滚动体在封闭回路中的连续循环,使得负载能够均匀分布在各个支撑点上,进而提升整体结构的承载能力与运行稳定性。
在微观力学层面,位移的精确性取决于轨道表面的加工精度与材料硬度。高碳钢或不锈钢材质经过淬火处理后,表面硬度通常达到HRC58-62,能够有效抵抗长期往复运动产生的磨损。轨道槽型的设计需经过严密的流体力学与接触力学计算,确保滚珠在受力状态下与轨道形成稳定的赫兹接触点。这种严密的几何配合不仅限制了横向偏移,还通过预紧力消除了内部间隙,使得推拉位移在微米级别上保持高度的一致性,为后续自锁与传动机制提供可靠的物理基础。
重力自锁机制的从动性与稳定性逻辑
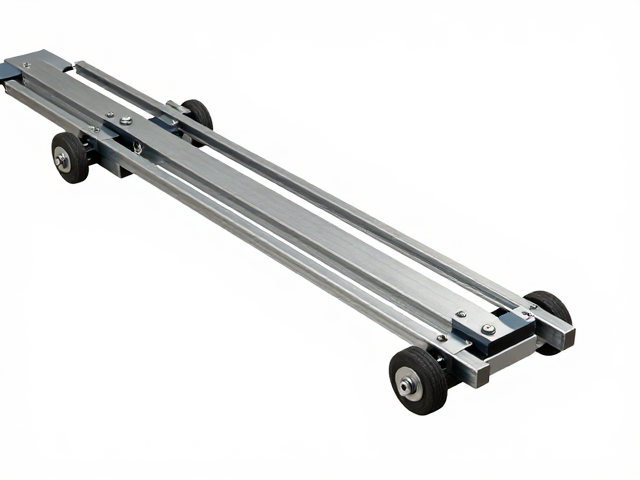
重力自锁并非依赖外部能源主动施加的锁止力,而是利用负载自身的重力矢量与接触面摩擦角之间的几何关系实现被动固定。当滑轨处于垂直或倾斜安装状态时,若导轨倾角小于材料的当量摩擦角,重力沿斜面方向的分力将无法克服静摩擦力,滑块即处于自锁状态。这种机制常见于需要防止意外滑落的重型设备或家具设计中,其本质是通过几何约束替代复杂的制动装置,确保系统在断电或无外力作用下保持位置不变。
在实际应用中,自锁效果会随摩擦系数、负载重心位置以及振动频率的变化而产生动态调整。为了验证自锁的有效性,工程师通常会在静态负载下测试滑轨的临界倾角,确保在极端工况下仍能维持安全系数。值得注意的是,重力自锁不具备主动复位功能,一旦外部推力超过最大静摩擦力阈值,滑块即可自由移动。因此,在需要双向精准定位的场景中,重力自锁更多表现为一种安全冗余设计,而非主要的定位手段,其稳定性高度依赖于安装面的平整度与紧固件的预紧力。
机械杠杆传动在位移放大中的从动效应
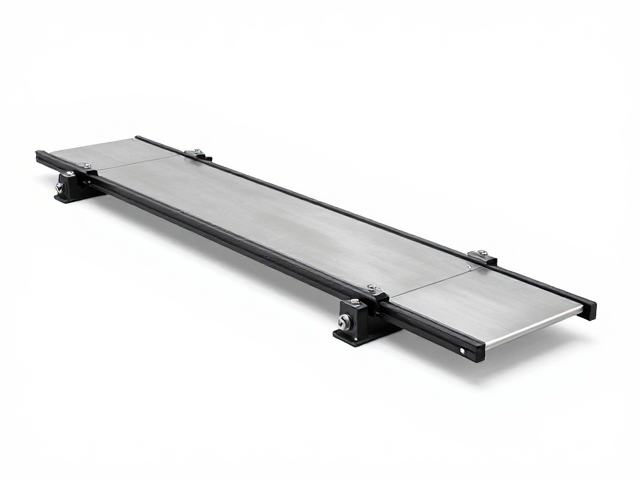
机械杠杆传动在滑轨系统中常作为位移放大或力矩转换的从动环节出现,其工作原理基于力臂与阻力臂的比例关系。通过刚性连杆将输入端的微小位移或力传递至输出端,利用杠杆原理改变输出的位移幅度或作用力大小。在推拉结构中,这种传动方式常见于需要远距离驱动或需要克服较大阻力矩的场合,例如大型工业门窗或精密测量仪器的手动调节机构。杠杆臂的几何形状与铰接点的精度直接决定了传动效率与回程误差。
杠杆传动的从动特性体现在其输出严格遵循输入端的运动轨迹与速度曲线,不具备主动调速或动力源特性。当输入端施加恒定推力时,输出端的位移量与杠杆比呈线性关系,这种特性使得系统在需要精确比例控制的应用中表现优异。然而,杠杆关节处的间隙累积与弹性变形会随使用时间增加而产生累积误差,因此高精度场景下需采用双螺母消隙或交叉滚柱轴承等结构来抵消传动链中的非线性因素。杠杆传动与滑轨本体的结合,实现了从旋转运动到直线运动的高效转换,同时保留了机械结构的简洁性与高可靠性。