
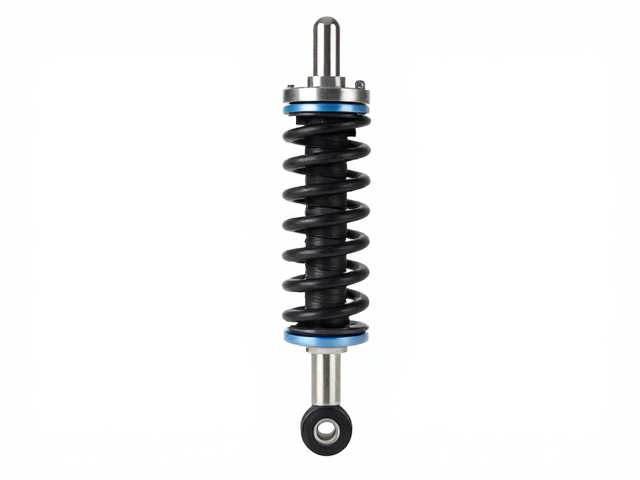
橡胶减震的核心力学机制
橡胶材料在动态负载下表现出的粘弹性特性,是其实现减震功能的基础。当外部冲击或振动传递至橡胶组件时,橡胶分子链发生形变,通过内摩擦将机械能转化为热能并耗散掉。这种能量吸收过程并非简单的线性反应,而是高度依赖于橡胶的配方成分、交联密度以及所受的应变频率。在高频振动环境中,橡胶的滞后效应尤为显著,能够有效降低共振峰值,防止振动能量向连接结构或操作平台进一步传播。
减震元件的几何结构设计会直接改变其刚度特性与阻尼表现。常见的圆柱形、圆锥形或复合结构橡胶垫,通过调整硫化工艺中的填料比例,可以精确控制材料的剪切模量。在实际工程应用中,橡胶的压缩刚度与拉伸刚度存在差异,设计师通常利用这一特性,在承受垂直载荷的同时,允许水平方向具备一定的位移能力,从而构建多维度的隔振体系。这种物理机制确保了设备在运行过程中,关键部件受到的动态干扰被大幅削弱。
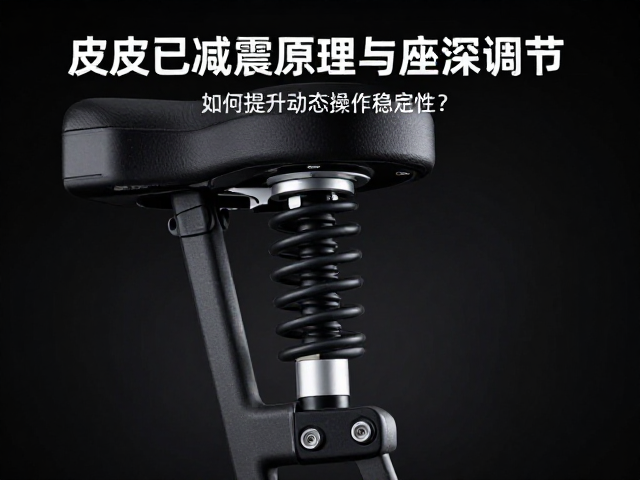
座深调节对支撑刚度的影响
座深调节机制通过改变减震元件的有效压缩行程,直接干预系统的固有频率。当座深设置较浅时,橡胶元件处于预压缩状态,系统刚度增加,固有频率升高,这有助于提升高频振动的隔离效率。相反,较深的座深设置使橡胶元件处于较松弛的状态,刚度降低,固有频率下降,能够更好地应对低频冲击。这种调节并非简单的位移变化,而是对整个悬挂或支撑系统力学平衡点的重新定义,直接影响操作平台的响应特性。
在精密操作场景中,座深的微调能够优化接触面的贴合度,减少因安装误差导致的偏载现象。不均匀的载荷分布会导致橡胶元件局部应力集中,加速材料疲劳甚至产生永久变形。通过精确的座深调节,可以确保减震元件在最佳工作区间内运行,维持刚度的均匀分布。这种对预紧力的控制,使得设备在面对不规则地面或动态负载变化时,仍能保持结构的完整性与操作的平顺性。
动态操作稳定性的协同优化
动态操作稳定性并非单一变量的结果,而是减震特性与座深调节共同作用的产物。当减震系统处理高频微振时,需要较高的刚度以提供快速的响应反馈,防止操作过程中的细微晃动。而在处理低频大冲击时,则需要较低的刚度以吸收能量,避免冲击力直接传递至操作主体。通过实时或阶段性调整座深,可以匹配不同工况下的刚度需求,使系统在宽频范围内保持稳定的动态响应。
操作稳定性还体现在系统对外部干扰的自恢复能力。合理的座深设置配合高性能橡胶材料,能够确保系统在受到瞬时冲击后迅速回到平衡位置,减少残余振动时间。这种快速衰减特性对于需要高精度定位或连续作业的场景至关重要。通过优化减震元件的阻尼特性与座深参数,可以显著降低操作过程中的能量损耗,提升整体作业的连续性与可预测性,从而在复杂工况下维持高水平的操作稳定性。