
机械结构基础与液压同步原理
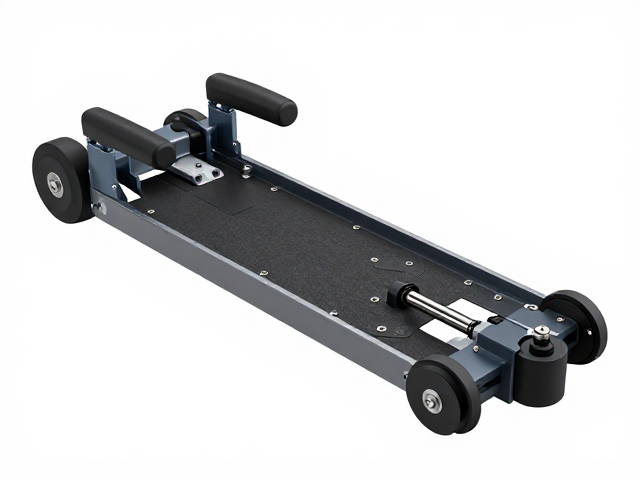
同步倾斜联动底盘的核心在于其独特的机械传动架构,通常采用平行四边形连杆机构配合高精度液压缸进行驱动。这种设计确保了当底盘发生倾斜角度变化时,车身主体与支撑腿之间保持严格的几何同步关系。液压系统中的比例阀负责精确控制进入液压缸的流量,通过实时监测活塞杆的位移,系统能够微调两侧液压缸的伸缩速度,从而消除因机械间隙或负载不均导致的同步偏差。
在无级调节的过程中,液压回路扮演着关键角色。不同于传统液压升降仅能实现固定高度的或固定角度变化,无级调节依赖于闭环控制算法与高响应液压元件的结合。控制器根据预设的倾斜角度目标,动态调整液压泵的输出压力和流量,使得底盘能够平滑地过渡到任意中间状态。这种连续性调节避免了传统分级调节中可能出现的顿挫感,为后续解决扶手晃动问题提供了稳定的物理基础。
扶手晃动难题的力学成因分析
扶手晃动往往源于底盘在倾斜过程中产生的动态载荷转移与结构共振。当底盘发生倾斜时,重心位置改变导致支撑点受力不均,若同步精度不足,一侧底盘下沉速度快于另一侧,会在连接框架内部产生剪切应力。这种应力通过连接臂传递至扶手安装位,若扶手自身的刚度不足或与底盘连接处存在微米级间隙,微小的振动会被放大,表现为肉眼可见的晃动。
此外,液压系统的动态响应特性也会影响扶手的稳定性。在倾斜动作启动和停止的瞬间,液压油的惯性以及阀门换向时的压力冲击,会在机械结构中激发高频振动。如果扶手与底盘之间缺乏有效的阻尼隔离,这些振动会直接传导至扶手表面。特别是在长时间保持某一倾斜角度时,液压系统可能存在微小的内泄或压力波动,导致底盘出现极小幅度的自激振荡,进而引发扶手的持续性微颤。
刚性连接优化与阻尼隔离策略
解决扶手晃动的首要步骤是提升连接部位的刚性与配合精度。采用高强度合金钢制造底盘与扶手的连接臂,并通过精密加工中心确保各铰接点的同轴度,消除因加工误差导致的装配间隙。在连接处引入预紧力设计,例如使用高精度螺纹紧固件配合防松垫片,确保在长期受力状态下连接点不发生松动。同时,在关键受力节点增加加强筋结构,提高局部刚度,降低结构变形对扶手姿态的影响。
阻尼隔离技术的应用是抑制振动传导的有效手段。在扶手与底盘的连接界面处,嵌入高阻尼系数的橡胶或聚氨酯隔振垫。这些材料能够吸收并耗散来自底盘结构的高频振动能量,阻止其向扶手传递。隔振垫的硬度选择需经过严密的模态分析,确保其固有频率远离底盘工作时的主要振动频率区间。通过这种物理隔离,即使底盘存在微小的动态波动,扶手也能保持相对静止的状态,显著提升操作的平稳性。
闭环反馈控制与实时补偿机制
无级调节的平稳性离不开高精度的传感器反馈系统。在底盘关键部位安装高分辨率位移传感器和倾角传感器,实时采集底盘各运动部件的实际位置与角度数据。这些数据以毫秒级频率传输至主控单元,与理论目标轨迹进行比对。一旦检测到同步误差或动态偏差超出预设阈值,控制系统立即生成补偿指令,调整液压比例阀的开度,动态修正两侧液压缸的动作,确保底盘严格按照预定轨迹运行。
实时补偿机制还需要处理非线性因素带来的影响。随着底盘倾斜角度的变化,液压系统的负载特性、摩擦系数以及结构变形规律会发生改变。控制算法中集成自适应模型,能够根据当前工况自动调整控制参数。例如,在大角度倾斜时,由于力臂变化较大,系统会增加控制增益以提高响应速度;在小角度微调时,则降低增益以避免过冲。这种智能化的动态调整,使得底盘在任意角度下都能保持极高的同步精度,从根本上消除了因控制滞后或过冲引发的扶手晃动。