
机械结构的精密咬合与动态平衡
无级阻力调节的核心在于对摩擦力或液压阻力的连续控制,这种设计摒弃了传统固定档位带来的生硬感,允许用户根据肌肉力量输出实时微调训练负荷。在物理结构上,这通常依赖于高精度的螺杆传动或阻尼阀芯技术,通过旋转调节旋钮改变内部接触面积或流体通道大小,从而实现阻力的平滑过渡。这种机制消除了传统插销式阻力在更换重量时可能产生的惯性冲击,使得每一次动作的起始和结束都更加跟手,提升了动作控制的精细度。
重力锁止则是在动态运动中提供被动安全保护的关键环节,其原理多基于棘轮棘爪或离心力触发装置。当用户快速移动或突然停止时,锁止机构会因瞬间加速度或反向力矩迅速卡入预定位置,防止配重片或阻力臂意外跌落或回弹。这种结构确保了在高负荷状态下,即使肌肉力量暂时失控,机械结构也能提供即时的静态保持力,为训练者构建起一道严密的物理防线,使得多角度下的动作稳定性得到实质性提升。
多角度锁定下的生物力学优势
人体关节的运动轨迹并非单一平面的直线,而是包含屈伸、外展内收及旋转在内的复杂三维空间运动。多角度锁定技术允许训练设备在不同角度提供独立的阻力支撑或位置固定,这意味着肌肉可以在其全长域内,特别是缩短位或拉长位,依然获得有效的张力刺激。例如,在模拟划船或推举动作时,锁定机构能确保阻力臂严格遵循肩关节的自然旋转轴心,避免因轨迹偏差导致的肩袖肌群代偿或损伤,从而更精准地激活目标肌群。
这种对运动轨迹的严格约束,也带来了关节安全性与训练效率的双重提升。当锁定角度与人体骨骼排列方向一致时,关节承受的剪切力会被最大程度地转化为对肌肉的拉伸力,减少了软骨和韧带的非必要性磨损。对于需要纠正动作模式或进行康复训练的人群而言,这种基于生物力学的多角度固定,能够强制身体采用正确的发力模式,通过机械引导逐步建立神经肌肉控制,使得训练效果不再依赖于个人的经验判断,而是由设备的物理特性直接赋予。
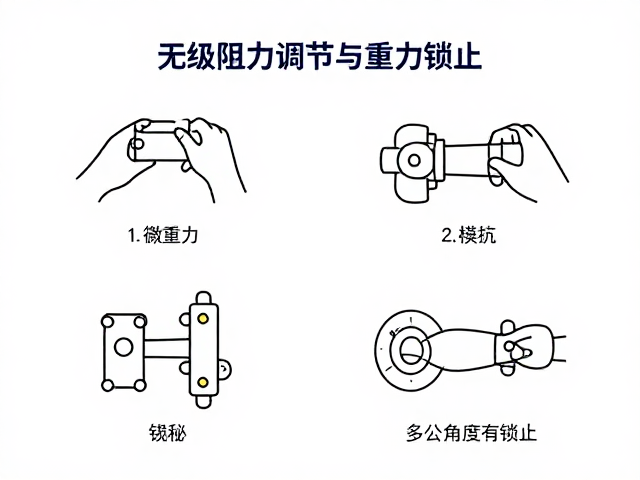
技术原理与实际操作中的协同效应
无级调节与重力锁止并非孤立存在,二者在实际操作中存在着严密的逻辑协同。无级调节提供了训练的“变量”,让阻力可以像水流一样细腻地适应肌肉的收缩过程;而重力锁止提供了训练的“边界”,在变量超出安全阈值或动作失控时提供硬性约束。当用户进行大重量复合动作时,无级阻尼可以缓冲离心阶段的冲击力,而锁止机构则在向心阶段或定格阶段提供稳定的支点,这种软硬结合的力学反馈,使得训练过程既具有动态的流畅感,又具备静态的稳固感。
从用户操作体验来看,这种协同效应降低了训练的认知负荷。用户无需在动作过程中频繁思考重量是否合适或姿势是否危险,因为机械结构已经通过精密计算完成了大部分风险控制工作。无级调节旋钮通常设计有阻尼手感,确保在微调时不会因轻微触碰而改变设定,而锁止机构的触发往往具有明确的物理反馈,如清脆的咔哒声或明显的阻力突变,这种直观的感官反馈增强了用户对设备状态的掌控感,使得训练过程更加专注且高效。