
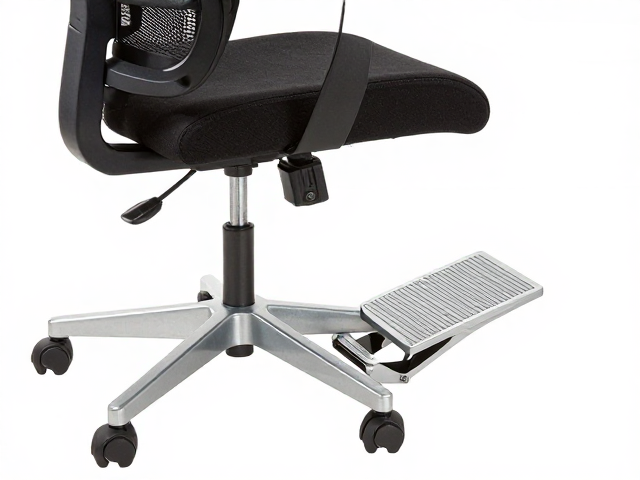
伸缩金属脚踏板的机械结构与支撑逻辑
伸缩金属脚踏板通常采用航空级铝合金或高强度碳钢作为核心骨架,通过精密加工的滑轨或齿轮齿条结构实现前后位置的调节。这种金属材质不仅提供了极高的承重能力,能够有效分散长时间坐姿下足部对地面的压力,同时避免了塑料部件因长期使用出现的磨损、异响或断裂风险。在实际物理结构中,脚踏板的伸缩行程通常设计在10至15厘米之间,这一范围覆盖了大多数成年人坐姿状态下小腿与大腿的自然夹角变化区间,确保使用者在调整座椅高度或倾斜角度时,足部始终能获得稳定的水平支撑。
金属脚踏板的表面处理多经过阳极氧化或静电喷塑工艺,既保证了结构的耐腐蚀性,又提供了适宜的摩擦系数,防止脚部在滑动调节过程中意外滑脱。其连接处通常配备阻尼锁定装置,允许用户在轻微阻力下快速滑动至目标位置,并在到位后通过机械结构自动锁死,避免在坐姿微调时脚踏板意外回缩。这种设计逻辑强调了物理支撑的稳定性与调节的便捷性,为后续与椅背的联动调节奠定了基础。
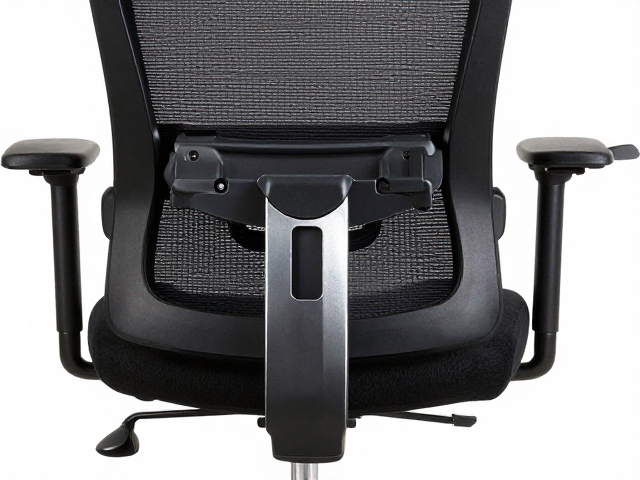
人体工学椅背的动态贴合与脊柱保护
人体工学椅背的核心在于模拟脊柱的自然生理曲度,通常采用分段式或整片式高弹材料(如尼龙玻纤或优质网布)结合记忆海绵或定型海绵实现。椅背的曲面设计并非静态,而是会根据使用者的坐姿动作产生微弱的形变,从而持续贴合腰椎、胸椎及颈椎的自然曲线。这种动态贴合特性使得背部肌肉无需持续发力维持姿势,有效降低了久坐带来的肌肉疲劳。椅背的倾角调节范围通常在90度至135度之间,这一区间覆盖了办公、阅读及短暂休息等多种场景,确保在不同活动状态下,脊柱始终处于受力最小的中立状态。
椅背与座垫的联动机制是人体工学设计的关键环节,当椅背向后倾斜时,座垫与椅背的夹角发生变化,此时人体重心前移,若缺乏脚踏板的配合,足底压力分布将变得极不均匀,导致下肢血液循环受阻。因此,现代高端人体工学椅普遍采用同步倾仰技术,使座垫在椅背后仰时同步前移或下沉,以维持大腿与躯干的最佳夹角。这种机械联动要求脚踏板必须具备相应的伸缩能力,以补偿因椅背后仰而增加的腿部悬空距离,从而形成完整的坐姿支撑闭环。
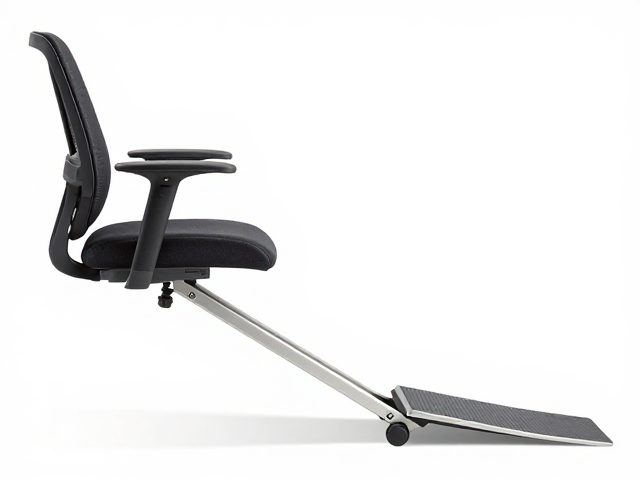
脚踏板伸缩与椅背倾角的协同调节机制
当使用者将椅背向后倾斜时,髋关节角度增大,大腿与小腿之间的夹角随之改变,此时原本贴合足底的脚踏板若保持固定位置,会导致小腿被过度拉伸或足弓受力异常。伸缩金属脚踏板通过前后移动,动态调整足部支撑点,使小腿始终保持在水平或微倾状态,从而维持膝关节的自然弯曲角度(约90-110度)。这种协同调节避免了因椅背后仰而导致的坐骨结节压力集中,将部分体重有效转移至脚踏板,减轻腰椎间盘的压力。
在实际操作中,脚踏板的伸缩范围需与椅背的倾角变化形成严密的数学对应关系。例如,当椅背从90度调节至110度时,人体重心前移约3-5厘米,此时脚踏板需相应前伸相同距离,以确保足底支撑点与膝关节轴线垂直对齐。金属材质的刚性保证了在频繁调节过程中,脚踏板与椅背联动结构的稳定性,不会出现因松动导致的调节失效。这种精密配合使得使用者可以在坐姿转换过程中,始终感受到背部与足部的连贯支撑,提升整体坐姿的舒适度与健康性。
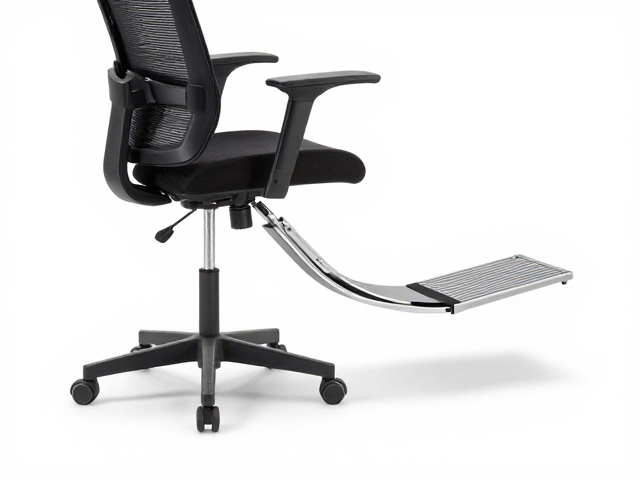
不同体型与使用场景的适配性分析
对于身高较高的用户,其腿长较长,在标准坐姿下足部可能难以完全接触地面,此时脚踏板的伸缩前移功能尤为重要,它能填补足底与地面之间的空隙,提供额外的支撑力。相反,对于体型较小的用户,脚踏板需具备足够的后缩能力,以避免在椅背直立状态下脚踏板过度前伸,导致膝关节过度伸展或小腿被压迫。金属脚踏板的宽度和高度通常经过人体大数据测算,确保不同脚型和腿长的用户均能找到合适的支撑位置,实现个性化的适配。
在需要长时间保持坐姿的工作场景中,如程序员编写代码或设计师绘图,用户倾向于将椅背略微后仰以放松背部肌肉,同时频繁调整脚踏板位置以缓解下肢疲劳。伸缩金属脚踏板的高调节精度允许用户进行毫米级的微调,精准匹配每一时刻的坐姿需求。而在需要专注思考或短暂休息的场景中,用户可能将椅背大幅度后仰至130度以上,此时脚踏板需完全伸展至最大行程,为全身提供严密的承托,防止身体滑落或脊柱失位。这种场景化的适配能力,体现了伸缩金属脚踏板与人体工学椅背搭配在实际应用中的核心价值。