
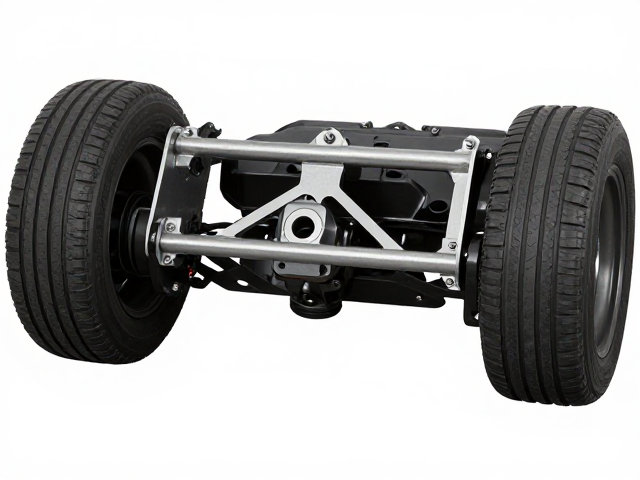
机械结构的刚性匹配与间隙消除
同步倾斜联动底盘的顺滑感,首要源于各个运动单元之间的精密配合,而非单纯依赖润滑或软件算法。在实际调试中,工程师需要重点关注主动轮与从动轮之间的同步带张力以及万向节、连杆等连接部件的装配间隙。过紧的张力会导致电机负载过大,产生顿挫感;而过松则会在姿态变化时引发迟滞和晃动。通过使用扭力扳手标准化安装螺丝,并配合塞尺检测关键连接点的间隙,可以将机械公差控制在微米级别,这是消除物理层面“肉感”的基础。
除了静态装配,动态下的应力释放也是决定顺滑度的关键。底盘在倾斜过程中,内部线缆的走向和固定方式会直接影响运动阻力。合理的线缆管理方案能够避免线束在运动过程中产生拉扯或缠绕,从而减少额外的摩擦力。许多高精度底盘设计中引入了浮动式线夹或螺旋缠绕管,确保在最大倾斜角度下,电气连接依然保持松弛状态。这种对细节的极致把控,使得电机输出扭矩能完全转化为平滑的运动,而非消耗在克服内部干涉上。
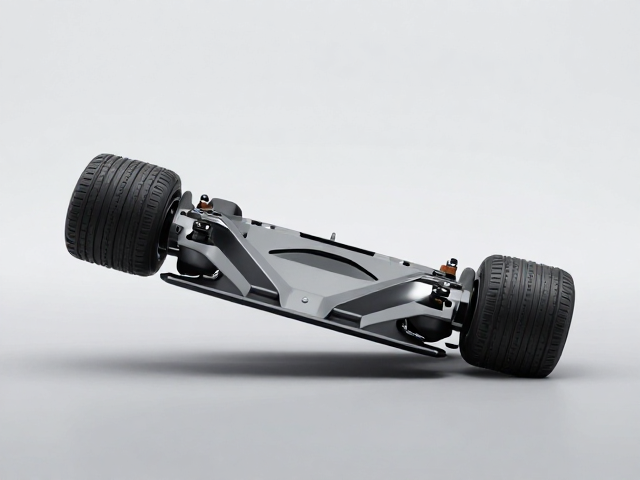
控制算法的平滑过渡与阻尼优化
机械结构的完善只是基础,真正让底盘运动如丝般顺滑的核心在于控制算法对电机输出的精细调节。在倾斜动作启动和停止的瞬间,加速度突变是导致生硬感的罪魁祸首。通过引入S型速度曲线或梯形加减速算法,系统能够平滑地处理速度变化,避免电流尖峰引起的机械冲击。同时,PID控制器中的微分项参数需要经过反复微调,以抑制高频振荡,确保底盘在到达目标角度时能迅速稳定,而不是像钟摆一样来回摆动。
阻尼参数的设定需要根据负载重量进行动态适配,这是实现多人协作流畅体验的技术难点。不同用户的体重分布和站立姿态会影响底盘的重心,固定的阻尼参数难以应对所有场景。先进的控制系统通常内置自适应阻尼算法,通过实时监测电机电流和编码器反馈,动态调整减震效果。当检测到负载较轻时,系统降低阻尼以提升响应灵敏度;当负载较重或动作幅度较大时,则增加阻尼以提供稳定的支撑感。这种智能化的调节机制,使得无论单人操作还是多人同乘,底盘都能保持一致的跟手性。
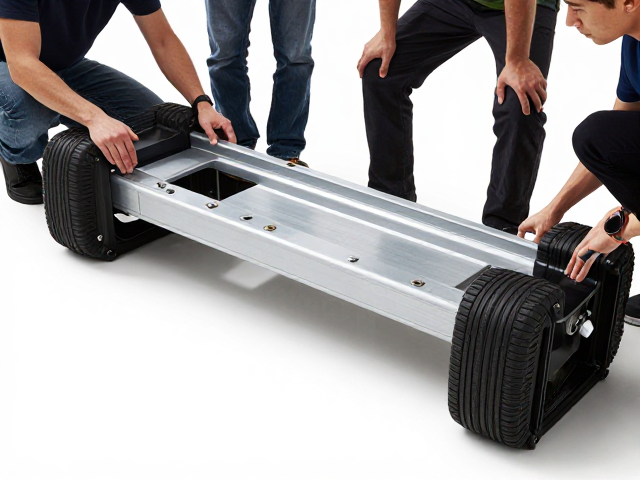
多人协作下的重心协同与负载管理
多人同乘场景中,重心分布的不均匀会显著增加底盘控制的复杂度。当乘客在底盘上移动或改变姿态时,系统的惯性矩阵会发生剧烈变化,若控制逻辑无法及时响应,极易出现倾斜不平或突然下沉的现象。解决这一问题需要依赖高精度的力矩传感器和分布式压力检测模块,实时计算整体重心的偏移量。算法需要预测重心变化趋势,提前调整电机输出策略,以抵消因负载不均带来的倾斜力矩,确保车身始终保持在预设的平衡平面内。
此外,多人协作还体现在对突发负载变化的容错能力上。当乘客突然跳跃或快速移动时,会产生瞬态冲击载荷。此时,底盘的悬挂系统或主动减震机构需要具备极高的响应速度,通过高频采样和快速控制回路,在毫秒级别内做出反应。这种能力不仅依赖于硬件的刚性,更取决于控制算法对冲击信号的过滤与重构。通过识别冲击信号的特征,算法可以选择性地忽略高频噪声,同时保留低频的大幅度姿态调整指令,从而在保持整体稳定性的前提下,提供跟手且流畅的倾斜体验,让每位乘客都能感受到平稳的支撑。