
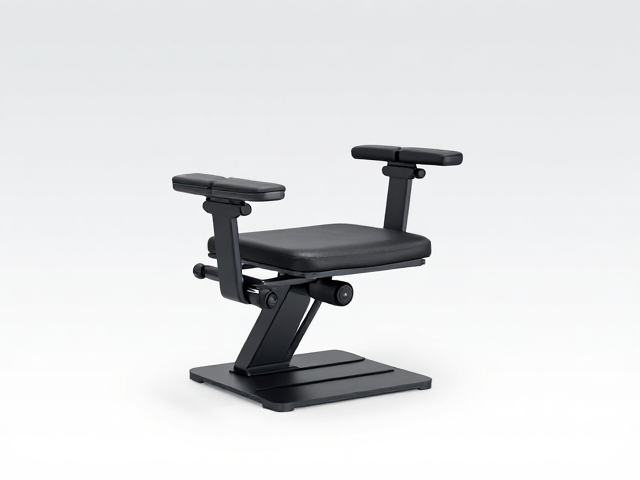
人体工学底座与动态跟随技术的核心逻辑
冈村4D多维可调扶手支架的设计初衷,是为了解决传统固定式扶手在长时间办公或驾驶场景中,因手臂悬空或支撑点单一导致的肌肉疲劳与肩部压力。该支架通过精密的机械结构,允许用户在前后、左右、上下及旋转四个维度上进行独立调节,从而匹配不同身高与坐姿习惯。这种多维度的物理可调性,构成了动态跟随技术的基础硬件环境,使得扶手能够不再是一个静止的物体,而是成为能随人体动作产生微小互动的从属部件。
动态跟随技术的核心在于减少人体为了适应扶手位置而需要做出的额外肌肉发力。当用户移动身体时,支架内部的阻尼系统与连接轴点会产生相应的形变或位移反馈。这种反馈机制并非完全被动的机械连接,而是通过优化关节处的摩擦力系数,使得扶手能在用户手臂移动的路径上保持相对稳定的支撑力。这种设计逻辑旨在降低肩颈区域的静态负荷,通过分散受力点,提升整体坐姿的舒适度与稳定性。
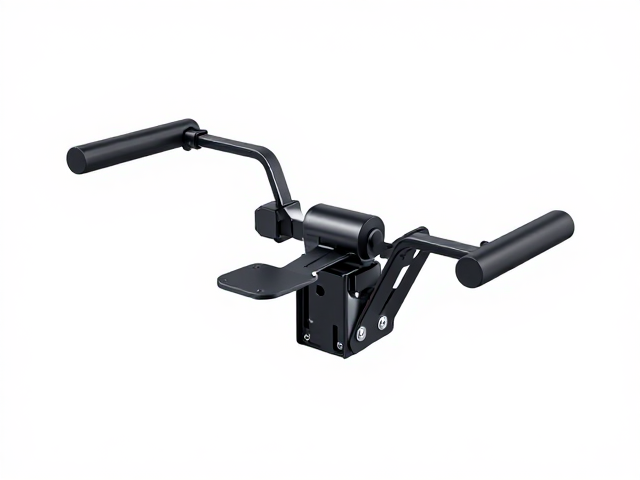
机械结构对运动轨迹的优化影响
在机械结构层面,4D可调扶手支架通常采用高强度铝合金或工程塑料作为主要受力部件,以确保在多次调节后仍不会出现松动或异响。其内部关节点经过严密的公差控制,使得各个调节旋钮的操作手感线性且顺滑。这种精密的制造工艺直接影响了动态跟随的灵敏度,过紧的阻尼会让手臂移动受阻,过松则会导致扶手晃动,无法提供有效的支撑。因此,结构的稳定性与调节的细腻度是衡量该部件性能的关键指标。
运动轨迹的优化体现在扶手面板与连接臂的几何关系上。通过计算人体手臂自然下垂及前伸时的生理曲线,设计师调整了扶手的倾角范围与前后行程。在实际使用中,这意味着无论用户是向前倾身操作键盘,还是后仰放松,扶手都能通过有限的调节步骤找到合适的支撑位置。这种几何匹配减少了用户频繁微调扶手的时间成本,使得支撑动作更加跟手,符合人体自然运动规律。
材质选择与接触面的贴合度
接触面的材质选择直接影响动态跟随的感知效果。常见的扶手面板表面覆盖高密度海绵或类肤性软胶,这种材料具有良好的形变恢复能力,能在手臂放置时提供足够的缓冲,同时保持一定的支撑力。材质的弹性模量经过测试,需确保在长时间压迫下不易塌陷,从而维持预设的支撑高度。如果材质过硬,手臂与扶手的接触点会形成高压区,阻碍血液流通;如果过软,则无法提供稳定的动态跟随基础,导致手臂下沉。
除了缓冲性能,表面的摩擦系数也是关键参数。适当的纹理处理或材质特性可以增加手臂与扶手之间的静摩擦力,防止手臂在动态跟随过程中因惯性产生滑移。这种滑移不仅影响操作的稳定性,还会迫使手臂肌肉额外发力以维持位置,违背了动态跟随减少疲劳的初衷。因此,材质的表面处理工艺需要在防滑性与顺滑度之间找到平衡,以确保手臂在移动过程中既跟手又不打滑。
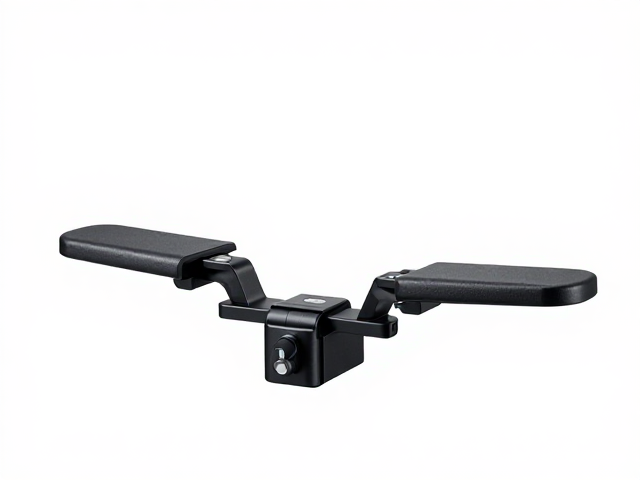
长期使用的稳定性与耐久性验证
动态跟随技术的有效性需要建立在长期使用的稳定性之上。支架在经历成千上万次的调节与负载测试后,其关节处的阻尼特性不应发生显著衰减。这意味着内部弹簧、橡胶垫或金属轴套等核心组件需具备优异的抗疲劳性能。在实际场景中,用户可能会频繁调整扶手位置,如果部件过早磨损导致松动,动态跟随的精准度将大幅下降,甚至完全失效。因此,材料的耐候性与结构件的耐磨性是确保产品生命周期内性能一致的重要环节。
此外,支架的整体刚性会直接影响动态跟随的跟手性。过大的形变会导致扶手在受力时偏离预定轨迹,产生迟滞感。通过有限元分析优化内部骨架结构,可以在减轻重量的同时提升整体刚度。这种结构设计使得扶手在承受不同方向的力时,仍能保持轨迹的可预测性。用户在操作时能感受到一种跟手的顺畅感,而非机械结构的僵硬抵抗,这是高质量动态跟随支架应当具备的物理特性。