
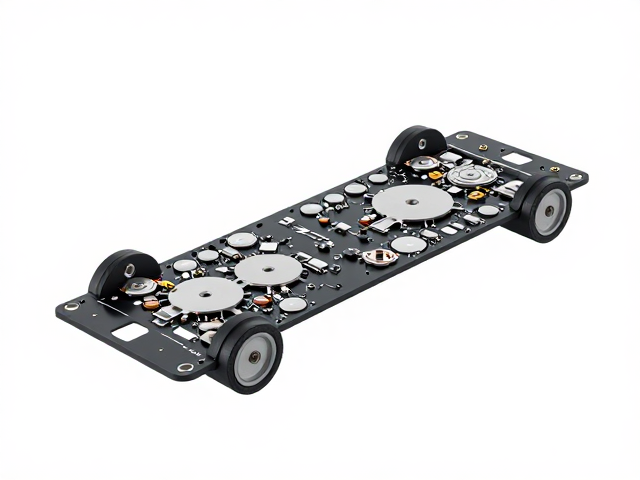
模块化架构在同步倾斜底盘中的核心地位
同步倾斜联动底盘的设计逻辑建立在高度集成的模块化理念之上,这种架构允许各个功能单元像积木一样进行标准化拼装。通过将驱动模块、控制模块与承载结构进行物理与数据层面的解耦,工程师能够根据负载需求快速调整底盘形态。这种设计不仅缩短了研发周期,还显著提升了系统的可维护性,因为故障单元的替换不再涉及整体系统的重新调试。
在具体的机械结构上,同步倾斜功能依赖于高精度的连杆机构与同步电机的配合。当底盘遇到不规则地形时,两侧的倾斜机构需保持严格的相位一致,以避免重心偏移导致的倾覆风险。模块化设计使得这一过程中的传感器反馈与执行反馈能够独立校验,确保在复杂工况下,左右两侧的运动偏差被控制在毫秒级范围内,从而维持整机姿态的绝对稳定。
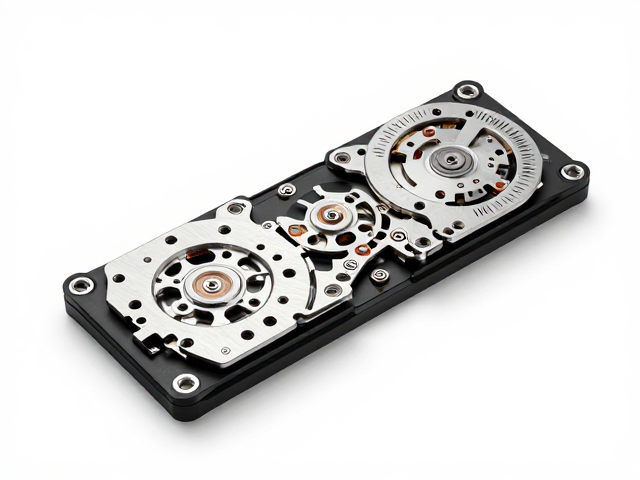
深度解析同步倾斜联动的机械传动机制
同步倾斜联动的实现离不开精密的传动链设计,通常采用高刚性滚珠丝杠或谐波减速器作为核心传动元件。这些元件负责将电机的旋转运动转化为直线或角度位移,同时提供必要的自锁功能以应对静态负载。在动态过程中,传动系统的背隙控制至关重要,微小的间隙累积可能导致同步误差,进而引发机身抖动或结构疲劳。
为了消除传动间隙带来的负面影响,部分高端底盘采用了双驱同步或预紧力消除结构。通过机械凸轮或弹性元件对传动部件施加恒定的预紧力,确保齿轮或丝杠在正反方向运动时均无空程。这种机械层面的优化配合电子控制的闭环反馈,使得倾斜角度能够精确跟随指令变化,即使在高速运动或急停状态下,也能保持结构的连贯性与稳定性。
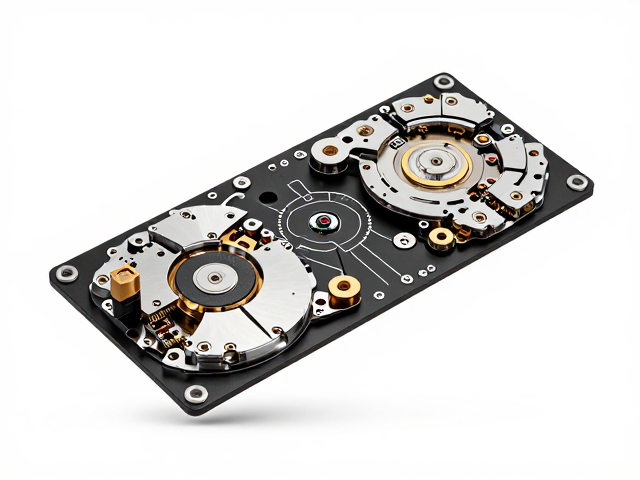
核心机芯的电子控制与信号处理逻辑
机芯部分是底盘的大脑,负责处理来自惯性测量单元(IMU)和编码器的高频数据。同步倾斜算法需要在毫秒级别内计算出左右侧电机的目标转速与扭矩,以抵消地形带来的扰动。这一过程高度依赖数字信号处理器(DSP)或高性能微控制器(MCU)的实时运算能力,确保控制指令能即时下发至驱动层。
信号处理的稳定性直接决定了倾斜控制的平滑度。通过滤波算法剔除传感器数据中的高频噪声,并结合卡尔曼滤波技术融合多源信息,系统能够构建出任一时刻的精确位姿模型。在此基础上,自适应控制策略会根据负载变化动态调整增益参数,使得底盘在空载与满载状态下均能保持一致的响应特性,避免因参数固定导致的过冲或响应迟滞现象。
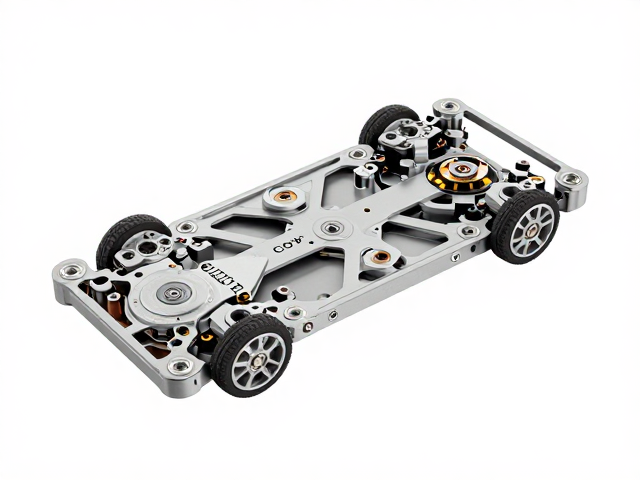
结构材料与制造工艺对整体性能的影响
底盘模块化组装对连接件的材料强度与加工精度提出了极高要求。铝合金或航空级工程塑料常被用于主体框架,以在保证强度的同时降低整体重量。表面处理工艺如阳极氧化或喷砂不仅提升了耐腐蚀性,还增强了结构件的耐磨性,这对于长期在恶劣环境下工作的设备至关重要。
精密加工是确保模块间配合精度的关键。CNC加工技术能够保证各个接口平面的平面度与平行度,减少组装时的应力集中。此外,模块化连接处的密封设计也是不可忽视的一环,有效的防尘防水结构能防止灰尘或湿气侵入机芯内部,保护精密齿轮与电路不受侵蚀,从而延长设备在户外或工业环境中的无故障运行时间。