
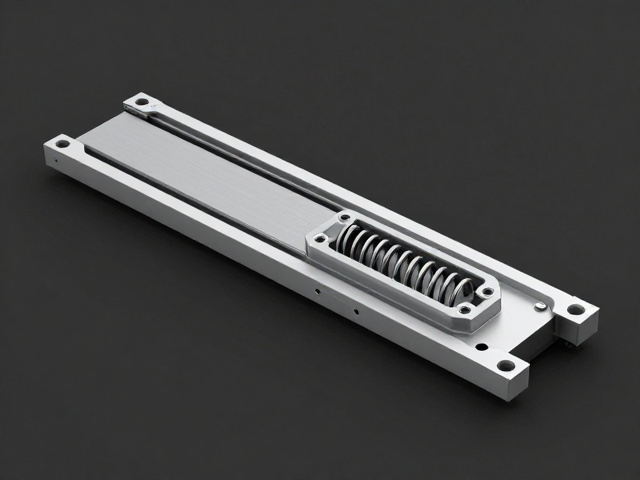
滑轨伸缩推拉位移的核心机械逻辑
滑轨的伸缩与推拉动作,本质上是线性运动副在约束条件下的力学传递过程。其核心在于导轨与滑块之间形成的低摩擦接触面,通常通过滚珠、滚柱或平面滑动材料实现。当外力作用于滑块时,载荷通过保持架均匀分布在滚动体上,进而传导至主副导轨。这种设计不仅减少了接触应力,还确保了位移的平稳性。金属材料的热处理工艺决定了导轨表面的硬度与耐磨性,而精密的磨削加工则保证了直线度的微米级误差控制,这是实现高精度位移的基础物理条件。
在推拉过程中,力的传递路径直接影响系统的响应速度与稳定性。推拉机构通常采用双导轨或多点支撑结构,以抵抗侧向力矩和翻转力。当滑块移动时,内部滚珠在轨道槽内循环滚动,形成封闭或开放的运动回路。这种循环机制避免了滚珠堆积导致的卡滞现象。同时,端部密封件防止外部粉尘或异物进入内部接触区,维持润滑脂的纯净度。位移的连续性依赖于滚动体与滚道之间的弹性变形,这种微观形变能够吸收冲击载荷,使推拉动作在动态负载下依然保持顺滑。
弹簧储能释放机制的动力学解析
弹簧在滑轨系统中扮演着能量缓冲与复位的关键角色,其储能与释放遵循胡克定律的基本物理原理。当滑轨被外力拉伸或压缩至极限位置时,内置或外挂的弹簧发生弹性形变,将输入的机械能转化为势能储存。这一过程并非简单的线性堆积,而是受到弹簧刚度系数与预压力的共同影响。高刚度弹簧能提供更大的反向推力,适用于需要快速复位或抵抗强外力干扰的场景;而低刚度弹簧则侧重于吸收震动,提供柔和的运动体验。弹簧材料的屈服强度决定了其弹性极限,超过该极限将导致塑性变形,彻底丧失储能功能。
释放阶段的能量转化表现为势能向动能的迅速过渡。当外部约束解除,弹簧恢复原状,储存的能量推动滑块沿导轨运动。在这一瞬间,系统需克服静摩擦力与滚动阻力。合理的弹簧选型能平衡启动扭矩与运行平稳性,避免滑块因瞬间释放能量过大而产生冲击或跳动。此外,弹簧的疲劳寿命至关重要,长期往复的压缩与伸展会导致材料内部晶格结构变化,引发弹力衰减。通过计算循环次数与应力幅值,可预测弹簧在长期工作后的性能衰退曲线,从而确定维护或更换周期,确保位移控制的长期可靠性。
模块化替换设计的工程实现与接口标准化
模块化替换设计的核心在于接口的标准化与功能的解耦,这使得滑轨系统能够像积木一样根据需求进行组合与升级。不同长度、行程和承载能力的滑轨单元通过统一的连接法兰和定位销进行固定。这种设计允许用户在不改变整体结构框架的情况下,单独更换磨损部件或升级高负载模块。模块化单元内部通常集成有润滑通道和密封结构,确保每个模块独立运行且互不干扰。接口面的加工精度直接决定了模块间的同轴度,微米级的配合公差保证了拼接后的直线运动精度不随模块数量增加而显著降低。
在维护场景中,模块化设计极大降低了停机时间。当某个滑轨单元出现故障,技术人员无需拆卸整个传动系统,仅需松开固定螺栓,即可快速移除损坏模块并替换新单元。这种“即插即用”的特性依赖于严密的公差配合与防呆设计,防止误装或错位。同时,模块化结构便于系统集成不同功能组件,如在滑轨末端集成传感器接口或制动装置。通过标准化的通信协议或机械定位,各模块数据可汇总至中央控制单元,实现位移状态的实时监控。这种设计逻辑不仅提升了系统的可维护性,也为后续的功能扩展提供了物理基础,确保设备在整个生命周期内的灵活性与适应性。