
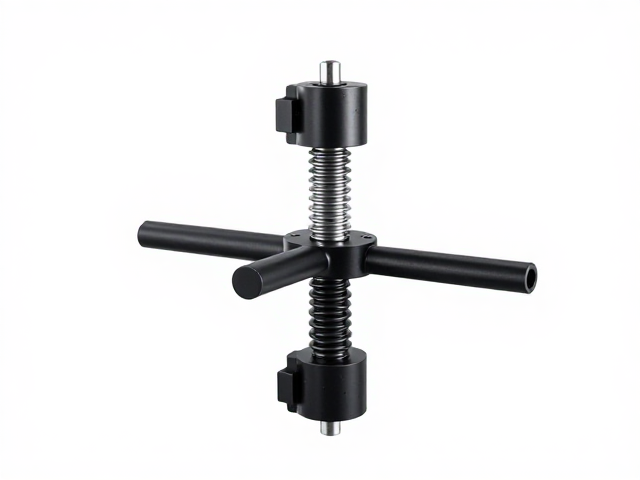
阻尼系统的物理逻辑与触感反馈
阻尼感的核心在于内部机械结构的摩擦力控制,主流方案多采用硅胶阻尼片或液压杆技术。硅胶片通过多层叠加产生线性阻力,其特点是初段轻盈、中段稳定,适合需要频繁微调角度的场景,但长期高频使用可能会出现迟滞感。液压杆则利用流体阻力提供均匀的阻尼力,通常能维持设定角度不自动滑落,适合需要长时间固定坐姿的用户,不过其响应速度相对较慢,快速调整时会有轻微的惯性过程。
在实际体验中,阻尼的“跟手度”会直接影响操作心理。过大的阻力会让调节动作显得笨重,导致用户因不耐烦而放弃微调;过小的阻力则可能导致扶手在轻微触碰下发生位移,破坏坐姿稳定性。优质的阻尼设计通常能在3-5牛顿的推力下实现顺滑移动,并在停止施力后迅速锁定当前位置,这种介于“滑动”与“锁死”之间的临界状态,是判断阻尼系统是否成熟的关键指标。
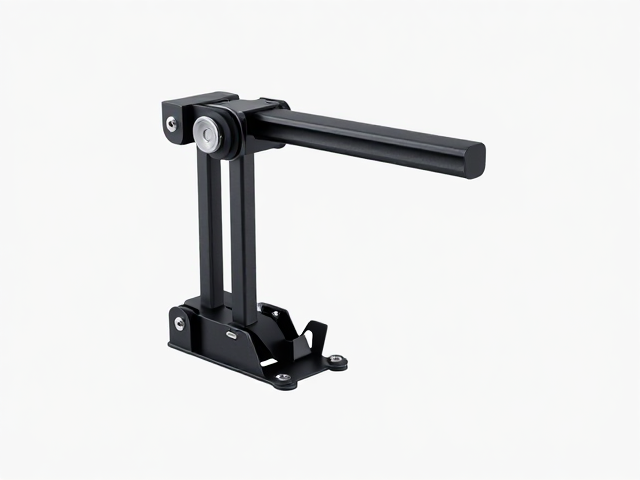
高度锁定的机械结构与稳定性验证
高度锁定的实现方式主要分为卡扣式、旋钮式和按压式三种物理结构。卡扣式依靠金属齿隙咬合,结构简单且成本较低,但在长期震动下可能出现齿隙磨损导致松动,需定期检查卡位是否精准。旋钮式通过螺纹或楔形结构固定,提供极高的刚性,适合体重较大或需要极高稳定性的用户,但调节过程中需要双手操作,便捷性略低。按压式多采用弹簧销或磁力吸附,操作便捷,单手即可完成,但需确保弹簧寿命和磁吸力度,防止因材料疲劳导致高度意外下沉。
锁定效果的真实性需通过静态负载测试来验证。在标准办公椅承重范围内(通常为15-20公斤),扶手应在设定高度保持零位移。若发现扶手在长时间静置后出现缓慢下沉,通常意味着锁定机构存在微滑移,这可能是内部润滑过度或锁紧件材质硬度不足所致。此外,锁紧机构的行程范围也是重要考量,有效的锁定范围应覆盖从最低扶手位到最高肘托位的全区间,确保在不同桌高环境下均无死角。
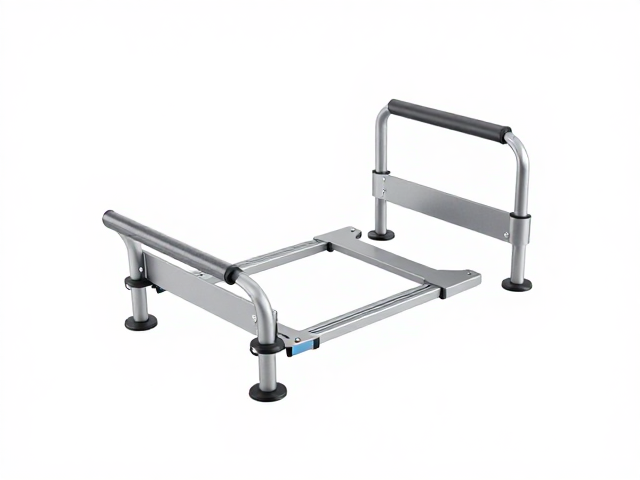
多维调节的几何空间与人体工学匹配
4D调节通常涵盖前后、上下、左右、旋转四个轴向,每个轴向的调节范围需符合人体上肢自然活动轨迹。前后调节旨在匹配不同桌深,避免手臂前伸造成的肩颈疲劳,有效行程通常在5-10厘米之间;上下调节需覆盖肘部与桌面平行或略低2-5厘米的最佳支撑高度,常见调节范围为10-15厘米;左右调节用于适应不同肩宽,行程约5-8厘米;旋转调节则允许扶手表面贴合前臂角度,旋转范围通常在±30度以内。
各轴向的调节独立性决定了使用的灵活性。理想的4D支架应允许用户在单一轴向上进行微调而不干扰其他轴向的设定。例如,在固定高度后,仅通过前后滑动来适应键盘位置,不应引起扶手高度的意外变化。这种解耦设计依赖于精密的铰链结构和锁紧算法。若结构设计存在干涉,用户可能会发现调节一个维度时,其他维度的参数会发生不可控的偏移,这会极大降低使用体验的连贯性。
材质选择与长期使用的耐久性考量
扶手支架的耐用性直接受基材和表面处理工艺影响。铝合金材质因具备较高的比强度和抗腐蚀性,成为中高端产品的首选,其表面通常经过阳极氧化处理,能有效抵抗汗液侵蚀和日常磨损。工程塑料(如POM或PA66)则常用于连接件和阻尼模块,因其自润滑性和耐磨性优异,能减少金属部件间的直接摩擦。需要注意的是,不同材质在低温环境下可能表现出行变差异,铝合金在极寒条件下可能略显僵硬,而塑料则可能保持较好的韧性。
连接件的紧固方式决定了整体结构的稳定性。高品质支架多采用内六角螺丝或隐藏式快拆结构,配合防松垫片使用,以应对长期震动。若使用普通十字螺丝或外露螺栓,随着时间推移,螺丝头容易滑牙或松动,导致支架出现异响或松动。此外,扶手表面的包裹材料应与支架本体形成良好的应力分散,避免局部受力过大导致支架连接点变形。定期检查紧固件的状态,是维持4D扶手长期稳定运行的必要维护措施。