
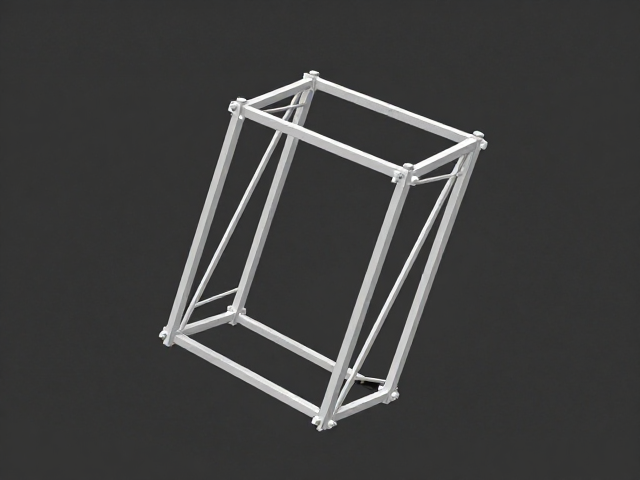
后仰仰角锁定结构的力学基础与几何约束
后仰仰角锁定机制的核心在于通过精密的几何设计,在人体重心后移产生力矩时,提供反向的刚性支撑。当使用者处于后倾状态,膝关节与髋关节形成的角度变化会改变地面反作用力的矢量方向。此时,锁定结构需克服由重力分量产生的旋转力矩,防止关节过度伸展或结构失效。这种力学平衡依赖于连接件之间的接触面角度设计,通常采用楔形或凸轮原理,利用摩擦力与法向力的耦合效应,实现自锁功能。
在静态受力分析中,锁定点的位置决定了力臂的长度,进而影响整体系统的稳定性。若锁定点设置过低,力臂变短,虽能降低倾覆风险,但可能限制活动范围;若位置过高,则需承受更大的剪切力。工程实践中,常通过有限元分析优化锁扣形状,确保应力均匀分布在多个接触面上,避免局部应力集中导致的材料疲劳或塑性变形。这种几何约束不仅提升了安全性,也为后续的重心补偿提供了物理基础。
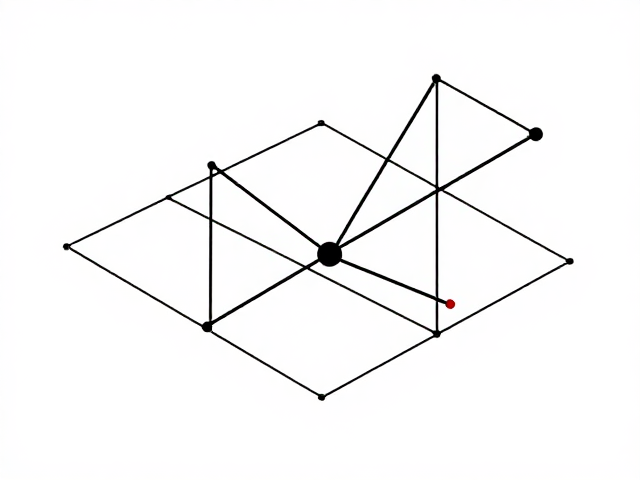
重心偏移的动态补偿与载荷分布逻辑
人体在运动过程中,重心并非固定不变,而是随着动作幅度和速度发生动态偏移。后仰仰角状态下,重心投影点可能超出支撑基底边缘,产生倾覆力矩。补偿机制通过调整支撑点的垂直高度或水平距离,重新构建稳定的支撑三角形。例如,可调节式支架利用连杆机构,在检测到重心后移时自动微调支撑腿的展开角度,使合力作用线回归至支撑面中心。
载荷分布的均匀性是确保结构可靠性的关键。当重心发生偏移时,单侧支腿或连接件可能承受额外载荷。通过多点接触设计,将集中载荷分散至整个支撑结构,降低单一节点的应力水平。实际应用中,常采用对称式连杆布局,利用力学对称性抵消部分偏心载荷。这种设计不仅提高了承载能力,还增强了系统在非理想工况下的鲁棒性,确保在不同体重和姿态下均能维持稳定的力学平衡。
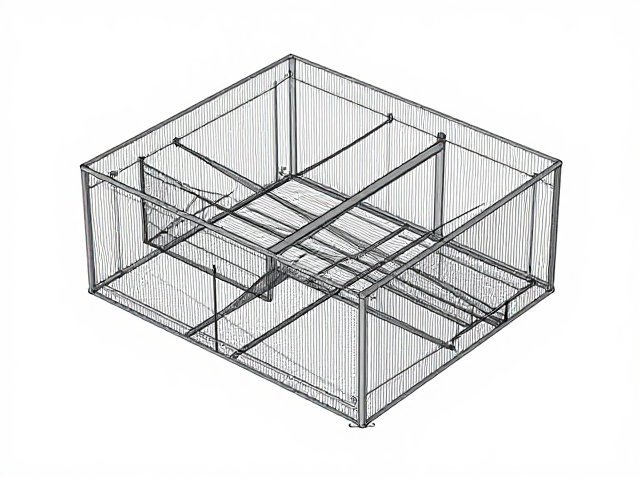
整体框架的传力路径与结构完整性
整体框架的传力路径需遵循最短、最直接的原则,以最大化结构效率。从受力点到地面支撑点,每一级连接件都承担着力的传递与转换。在后仰仰角锁定系统中,主梁通常作为主要承力构件,将来自关节处的载荷传递至底座。副梁或加强筋则用于分散局部应力,防止主梁发生弯曲或扭曲变形。
结构完整性依赖于连接节点的可靠性。焊接、螺栓连接或铆接等方式需满足严格的强度标准,确保在动态载荷下不发生松动或断裂。有限元仿真技术常用于模拟不同工况下的应力分布,识别潜在薄弱环节并进行针对性加强。通过优化截面形状和材料厚度,可在保证强度的同时减轻整体重量,实现轻量化与高强度的统一。这种严密的传力逻辑,是确保系统在长期使用中保持性能稳定的根本保障。