
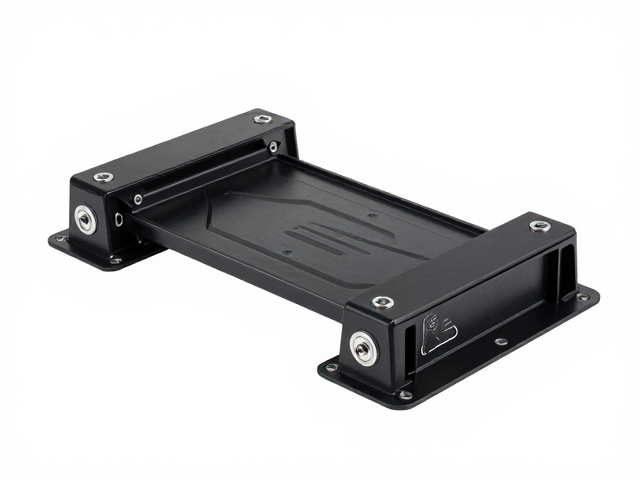
同步倾斜底盘的核心机械结构解析
百元级同步倾斜联动底盘通常采用双电机独立驱动配合机械连杆或同步带结构,通过控制左右轮转速差实现车身俯仰。这种设计在低负载下能维持较好的重心平衡,其核心在于电机控制算法与机械传动精度的配合。市面常见方案多使用N20或TT马达,配合ABS塑料齿轮箱,整体结构紧凑,成本控制在五十至八十元区间,适合轻量级机器人或教学演示平台。
机械同步的稳定性依赖于传动部件的刚性,塑料齿轮在长期运行中可能出现磨损导致同步误差,进而引发倾仰不平或卡顿现象。部分优化方案引入霍尔传感器反馈电机转速,通过PID算法实时修正差速,提升动态响应速度。这种闭环控制虽增加少量成本,但能显著改善起步和停止时的姿态稳定性,是入门级产品中区分性能档次的关键细节。
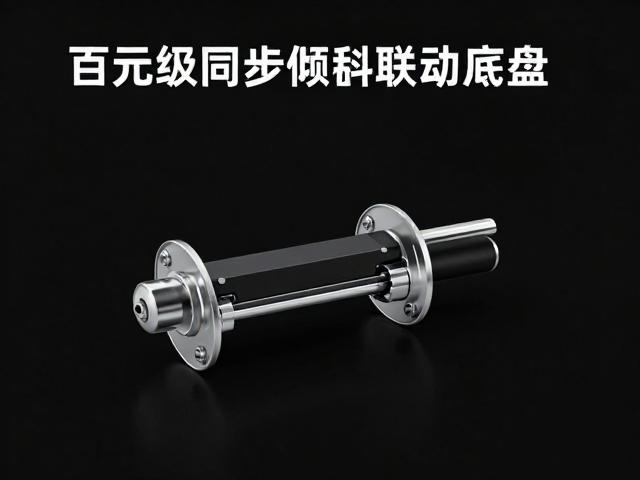
倾仰锁功能的实现原理与硬件选型
倾仰锁功能旨在在静止状态下固定底盘角度,防止意外滑动或重心偏移。常见实现方式分为机械自锁与电子制动两类。机械自锁多利用蜗轮蜗杆结构或棘轮机构,完全依赖物理摩擦力,断电后仍能保持位置,但可能因地面不平导致微小位移。电子制动则通过电机堵转电流维持当前角度,响应迅速且无机械磨损,但需持续供电,断电后失去锁定能力。
在百元预算内,电子制动方案更具性价比。选用带刹车功能的直流减速电机,或利用普通电机在停止供电瞬间施加反向电压实现动态制动,均可达到近似锁止效果。关键在于控制信号的稳定性,建议使用带光耦隔离的驱动模块,避免单片机IO口直接驱动大电流导致误触发。实际应用中,锁定角度通常设定在±15度范围内,超出此范围可能导致电机过热或结构应力过大。
入门级产品的主流驱动方案对比
当前市场主流方案主要分为分立元件搭建与集成模块两种路径。分立元件方案使用L298N或TB6612驱动芯片配合独立电机,布线复杂但调试灵活,适合理解底层逻辑的学习者。集成模块则将驱动电路、控制芯片和接口统一封装,如常见的双路直流电机驱动板,体积小巧,接线简便,但功能扩展性有限,参数调整空间较小。
TB6612FNG因其低功耗和双通道独立控制特性,在入门市场占据较高份额。其静态电流低于L298N,发热控制更佳,支持1.2A持续电流输出,足以应对轻量负载。相比之下,L298N虽成本更低,但效率较差,长时间运行需额外加装散热片。对于追求稳定性的场景,集成模块中的专用倾仰控制板往往内置简化算法,用户仅需调整电位器即可改变灵敏度,降低了编程门槛。
调试参数与常见稳定性问题处理
调试过程中,同步误差是首要解决的问题。左右电机转速不一致会导致底盘跑偏或倾仰不对称,可通过调节驱动芯片的使能引脚PWM占空比进行补偿。建议使用万用表测量电机两端电压,确保对称性。若使用集成模块,部分产品提供微调电阻,旋转即可改变输出比例,需反复测试直至空载状态下左右轮转速一致。
倾仰动作中的抖动通常源于控制增益过大或机械结构松动。降低PID比例系数可减少振荡,但会延长响应时间。机械层面,检查连杆关节处的螺丝紧固情况,必要时添加防松垫片。地面摩擦力不均也会引发姿态不稳定,建议在光滑平整表面进行测试。若使用电子制动,需注意堵转电流限制,避免长时间锁定导致电机过热保护或损坏驱动芯片。