
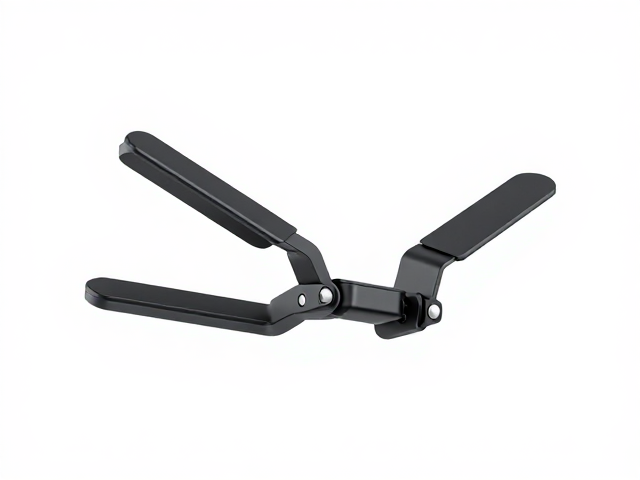
4D多维可调扶手支架的核心结构逻辑
人体工学设计的核心在于让支撑结构动态适配人体生理曲线,而非被动接受固定形态。4D多维可调扶手支架通过X轴(前后)、Y轴(上下)、Z轴(左右)及旋转轴的联动机制,重构了肩颈与手臂的受力模型。这种设计并非简单的机械堆叠,而是基于骨骼力学原理,将原本集中在单一接触点的压力分散至前臂、上臂乃至肩部三角肌区域,从而降低静态负荷下的肌肉疲劳感。
模块化替换机制是该结构实现长期适配的关键。传统扶手一旦成型,其几何形态便固定不变,而4D支架将支撑面、连接臂及底座设计为独立单元。用户可根据自身臂长、坐姿习惯或工作场景,快速更换不同厚度、曲率或材质的支撑模块。这种“积木式”的结构逻辑,使得同一套支架系统能够应对从文档阅读、键盘输入到会议记录等多种姿态需求,确保支撑点始终处于人体舒适域内。
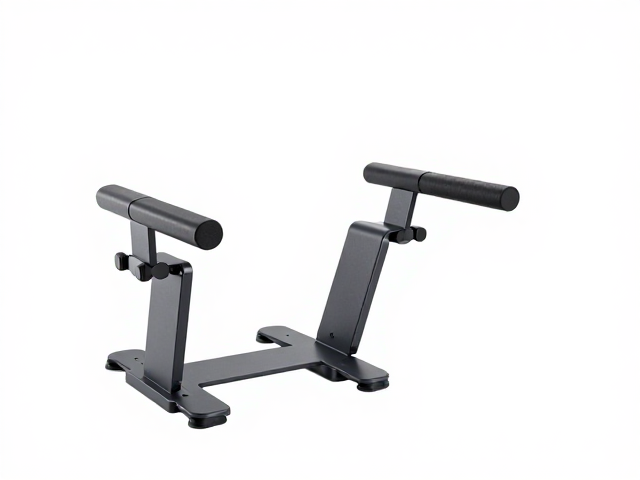
人体工学精准支撑的生物力学基础
精准支撑依赖于对人体关节活动域(ROM)的精确计算。在坐姿状态下,肘关节通常保持90至100度的微屈状态,此时肩胛骨处于自然中立位。4D支架通过多维调节,能够实时补偿因脊柱姿态微调带来的肩部位置变化。当用户向前倾身操作鼠标时,支架可同步前移并降低高度,维持上臂与躯干的最佳夹角;当用户后仰放松时,支撑面则自动贴合背部侧方曲线,防止手臂悬空导致的斜方肌紧张。
数据表明,不当的扶手高度会导致肩颈区域肌肉持续收缩,长期引发肌筋膜疼痛综合征。4D支架通过高精度的阻尼调节系统,允许用户在微小尺度上锁定最佳支撑位置。这种稳定性消除了因支架晃动或移位造成的注意力分散,使手臂重量完全由支架承接而非骨骼肌肉承担。通过消除不必要的肌肉代偿,使用者能够在长时间工作中保持更稳定的生理状态,进而提升整体舒适度与工作效率。
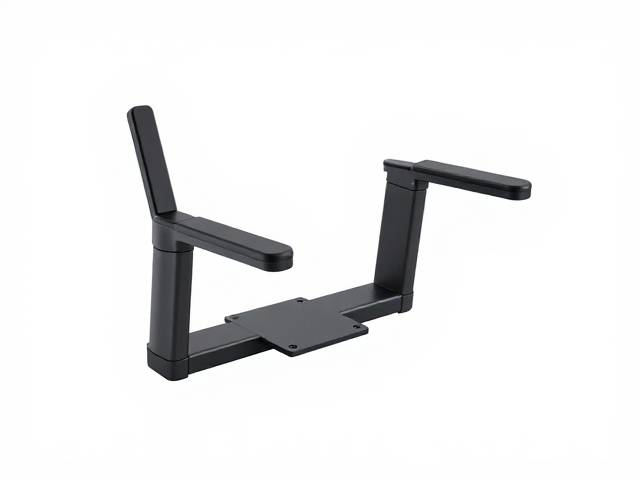
模块化替换的实际应用场景与验证
在实际应用中,模块化设计的优势体现在对不同体型与工作流的兼容性。对于身高差异较大的团队,同一台设备的扶手无需整体更换,仅需调整连接臂长度并替换相应厚度的支撑垫。例如,身高175厘米的用户可能需要较薄的支撑垫以配合较矮的桌面高度,而身高185厘米的用户则可能需要加厚垫体以匹配较高的显示器视角。这种细粒度的调整能力,使得办公环境能够更灵活地适应多样化的人员配置。
案例显示,在需要频繁切换工作模式的场景中,模块化替换能显著降低调整成本。设计师可能需要宽大的支撑面以放置绘图板,而程序员则倾向于窄小的支撑面以方便键盘操作。通过快速拆卸和安装不同的支撑模块,用户无需重新学习操作习惯或等待设备调试。这种即时响应的能力,使得人体工学配置不再是静态的标准,而是随工作流动态变化的有机组成部分,真正实现了“人适应设备”向“设备适应人”的转变。