
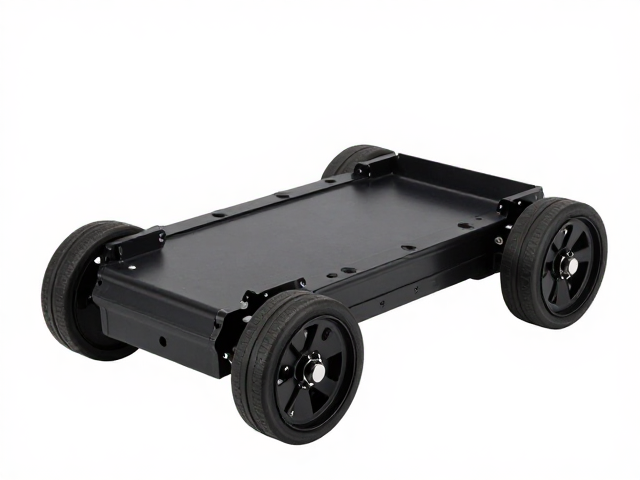
百元级同步倾斜底盘的机械结构解析
市面上常见的百元级同步倾斜联动底盘,通常采用双舵机驱动连杆或齿轮齿条结构实现机身俯仰。这类底盘的核心在于两个舵机输出轴的同步性,以及连杆机构在运动过程中的几何约束。当舵机接收指令进行同向旋转时,连杆推动连接板产生预设的俯仰位移。由于成本限制,此类产品多使用塑料齿轮或简易轴承,机械间隙的存在是客观存在的物理特性,并非缺陷,而是成本与性能平衡后的工程选择。
在静态视角下,底盘骨架多由铝合金或高强度工程塑料打造,整体刚性足以应对轻度负载。同步倾斜的功能并非依赖复杂的算法解算,而是纯粹依靠机械结构的等比例放大。当舵机转动指定角度,连杆末端的运动轨迹被限制在圆弧上,通过优化支点位置,使得机身在俯仰过程中保持水平或按设定轨迹变化。这种纯机械联动的方式,去除了电子控制的延迟,使得动作响应具有极高的跟手性,是低成本实现动态视觉稳定或姿态变换的有效路径。
倾仰角度控制的精度表现与误差来源
角度控制的精准度主要受限于舵机的死区范围及连杆关节的摩擦系数。在标准工况下,此类底盘的俯仰范围通常设计在±15度至±30度之间,具体数值取决于连杆长度与舵机安装位的几何关系。实测中,当舵机PWM信号微调时,机身倾角的变化呈现线性特征,但在极限角度附近,由于机械结构的自锁效应或摩擦增大,可能出现微小的回弹或停滞现象。这种物理特性使得其在需要微米级或亚毫米级定位的场景中表现有限,但在视觉跟随或大体姿态展示中,其重复定位精度可满足日常使用需求。
误差的主要来源还包括安装公差与线材拉扯。组装过程中,若两个舵机的固定孔位存在轻微偏差,会导致同步运动时机身产生扭转而非纯俯仰。此外,连接舵机与控制板的排线若未预留足够余量,在俯仰过程中产生的张力会反向作用于舵机齿轮,造成角度滞后或抖动。通过调整线材走向或使用松紧适中的扎带固定,可显著降低此类人为误差。数据层面,普通数字舵机的响应延迟通常在20-40毫秒之间,对于动态场景下的角度保持,这种延迟带来的视觉偏差通常在可接受范围内,不会造成明显的失控感。
动态响应与负载能力的真实边界
在动态负载测试中,底盘的性能表现与负载重心位置密切相关。当负载中心位于底盘几何中心正上方时,同步倾斜机构能保持较好的平衡。然而,随着负载向边缘偏移,舵机需克服更大的力矩,此时同步性可能出现细微偏差,导致机身在俯仰过程中出现轻微晃动。百元级产品的舵机堵转扭矩通常在1-2kg/cm之间,这意味着当负载超过一定阈值,舵机可能因过载而出现丢步或停止响应。因此,实际应用中需严格控制负载重量与分布,避免超出机械结构的物理承受极限。
快速俯仰动作下的稳定性是检验底盘动态性能的关键。在高频往复运动中,机械结构的惯性与阻尼特性会影响最终姿态的稳定性。部分低成本连杆关节因缺乏润滑或磨损,可能在高速运动中产生异响或振动。通过增加阻尼垫或优化连杆连接处的紧固力度,可提升动态过程中的平顺性。值得注意的是,同步倾斜底盘并非万能的稳定平台,其核心价值在于提供低成本、高跟手的姿态变换能力,而非高精度的绝对位置保持。在实际调试中,通过软件层面对舵机行程进行微调补偿,可进一步优化动态过程中的角度一致性。