
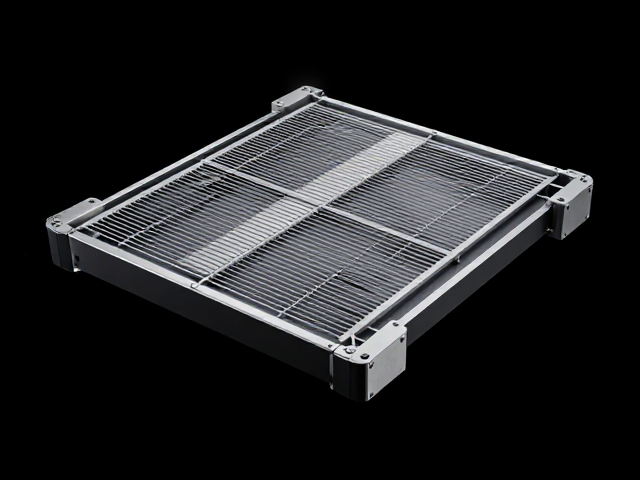
百元档同步倾斜技术的底层逻辑与硬件实现
在入门级遥控车或小型移动机器人领域,同步倾斜联动底盘通常采用双舵机或单舵机配合连杆机构的设计方案。这类结构的核心在于通过机械连杆将底盘的俯仰动作与驱动轮的动力输出或转向动作进行物理耦合。对于百元价位的产品而言,硬件成本限制了高性能无刷电机或高精度编码舵机的使用,因此多采用标准的9g或12g数字舵机作为执行单元。这种设计虽然牺牲了部分动态响应的极速,但在静态平衡和低速行驶的场景下,能够提供可预测的运动轨迹。
同步倾斜的实现依赖于连杆几何结构的精确计算。当舵机转动时,连杆推动底盘主体发生倾仰,此时重心位置发生改变,进而影响轮地接触力矩。在低速或静止状态下,这种结构可以模拟车辆的加速抬头和减速点头现象,增强视觉上的拟真感。对于追求极致性能的玩家来说,这种机械结构的局限性在于摩擦力和非线性误差较大,但在入门级市场,其稳定性表现主要取决于舵机齿轮的咬合紧密度以及连杆关节的旷量控制。
倾仰角度控制的稳定性影响因素
倾仰角度的控制稳定性并非由单一部件决定,而是整体机械结构的综合体现。首先,舵机的扭矩密度直接决定了底盘在负载变化下的抗干扰能力。百元档产品常使用的塑料齿轮舵机在持续负载下容易出现齿轮磨损,导致角度反馈出现细微偏差。其次,连杆关节的润滑与间隙处理至关重要。过紧的装配会增加舵机负担,导致动作迟滞;过松则会在倾斜过程中产生晃动,破坏姿态的平稳性。
电源系统的电压稳定性也是影响角度控制的关键变量。同步倾斜动作需要瞬间较大的电流输出,若电池内阻较大或电压跌落明显,舵机可能出现抖动或失步现象。此外,底盘本身的重心分布决定了倾仰运动的惯性特性。重心过低且居中设计的底盘,在发生倾仰时惯性力矩较小,舵机更容易维持目标角度;反之,重心过高或偏置的设计会导致倾仰过程中出现明显的过冲或振荡,降低控制的线性度。
场景化应用下的表现特征
在静态展示或低速巡航场景中,同步倾斜底盘能提供较为平稳的姿态调整。由于没有剧烈加速或制动,舵机的输出主要克服重力矩和机械摩擦力,此时角度控制的误差主要集中在机械装配的静态误差范围内。对于摄影或展示用途,这种底盘能够在不同地形起伏中保持车身姿态的相对恒定,减少因地面不平导致的剧烈颠簸,提升视觉观感的平滑性。
在动态行驶场景中,同步倾斜的效果会受到速度和路面复杂程度的显著影响。高速状态下,空气动力学效应和轮胎抓地力变化会引入额外扰动,百元档机械结构的刚度可能不足以完全抑制高频振动,导致倾仰角度出现微小波动。此外,在湿滑或松软路面,轮胎打滑导致的速度突变会引发非预期的倾仰动作,由于缺乏电子辅助补偿,纯机械或基础电控结构难以实时修正这些偏差,表现为角度控制的跟随性下降。