
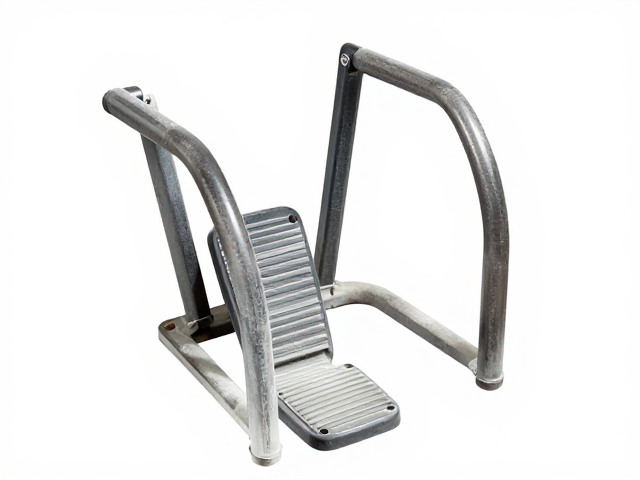
静电粉末喷涂中漆雾重叠率的核心定义与物理机制
在静电粉末喷涂的生产现场,扶手与脚踏部件因结构复杂、悬臂较长,极易在喷枪移动路径中形成漆雾的空间重叠。漆雾重叠率并非简单的面积比例,而是指喷枪在连续运行轨迹中,相邻喷涂束或重复覆盖区域在工件表面实际沉积粉末厚度的积分分布特征。这一参数直接决定了涂层外观的均匀性,过高的重叠率会导致局部粉末堆积,引发“流挂”或“橘皮”现象,而过低的重叠率则可能造成露底或色差不均。对于扶手这类具有曲面过渡的部件,喷枪角度与运行速度的微小偏差,都会显著改变漆雾在三维空间中的投影面积,进而影响重叠率的计算精度。
计算漆雾重叠率的核心在于对喷幅有效覆盖宽度的量化。传统经验往往依赖人工目测或简单的几何估算,难以应对自动化喷涂中复杂的动态变化。实际生产中,需通过测量喷枪在特定电压、电流及气压参数下,粉末粒子在标准测试板上的有效沉积宽度,结合喷枪移动速度,构建空间覆盖模型。扶手与脚踏部件通常存在内角、凹槽或平面与曲面的连接处,这些几何特征使得漆雾在到达工件表面时产生散射或遮蔽效应。因此,精确计算重叠率必须引入喷幅衰减系数,区分理论喷幅与实际有效喷幅,从而还原粉末在复杂曲面上的真实沉积密度分布。
基于几何投影与轨迹分析的计算方法优化
针对扶手与脚踏部件的几何特性,优化漆雾重叠率计算需摒弃单一的二维平面假设,转而采用三维空间投影法。首先,将喷涂路径离散化为若干微段,计算每一微段喷枪中心线与工件表面法向的夹角。由于静电场会引导粉末向带电工件运动,喷枪与工件的距离(工作距离)及角度变化会改变喷幅的椭圆率。通过建立局部坐标系,将喷幅投影到工件表面的切平面上,计算相邻轨迹间的有效重叠宽度。这种方法能更准确地反映扶手侧边、脚踏踏板边缘等关键区域的粉末堆积情况,避免因忽略空间角度导致的计算误差。
在轨迹分析层面,引入速度-喷幅耦合模型是提升计算精度的关键。喷枪移动速度直接影响单位面积内的粉末供给量,而喷幅宽度受气流形态影响。优化过程中,需记录喷涂过程中的实时速度数据,并与预设的喷幅宽度进行动态匹配。对于扶手等长条形部件,重点计算纵向行进方向上的重叠率;对于脚踏等宽面部件,则需结合横向摆动或双枪并行策略,分析横向重叠分布。通过软件模拟或实测数据拟合,确定最佳的速度与喷幅匹配区间,使得重叠率稳定在预设的阈值范围内,从而从算法层面消除因人工操作波动带来的质量不稳定因素。
工艺参数对重叠率分布的影响与调控策略
喷涂过程中的电场强度与粉末供给量是决定漆雾重叠率的外部调控变量。较高的电场强度能增强粉末的吸附力,但也可能导致粉末在喷枪出口附近过度聚集,改变喷幅形态,进而影响重叠率的均匀性。在扶手与脚踏部件的喷涂中,需根据部件的材质导电性和形状复杂度,动态调整输出电压。例如,对于导电性较好的金属扶手,适当降低电压可防止边缘效应导致的粉末排斥,从而优化重叠率分布;而对于绝缘性或弱导电的塑料扶手,则需提高电压以确保足够的吸附力,但需配合降低粉末流量,避免局部堆积。
气流参数对漆雾重叠率的影响体现在喷幅的硬度与扩散范围。主气流与辅气流的比例决定了粉末束的集中度。在计算重叠率时,需评估气流对喷幅边缘的扩散效应。过强的气流会导致喷幅边缘粉末稀疏,若此时仍按标准喷幅计算重叠率,会导致实际重叠不足,出现露底;反之,气流过弱则喷幅过硬,重叠区域粉末堆积严重。优化策略要求根据扶手与脚踏部件的表面粗糙度调整气流参数,通过实验确定不同气流比下的有效喷幅宽度,将其作为重叠率计算模型中的修正参数,从而实现工艺参数与计算模型的闭环反馈。
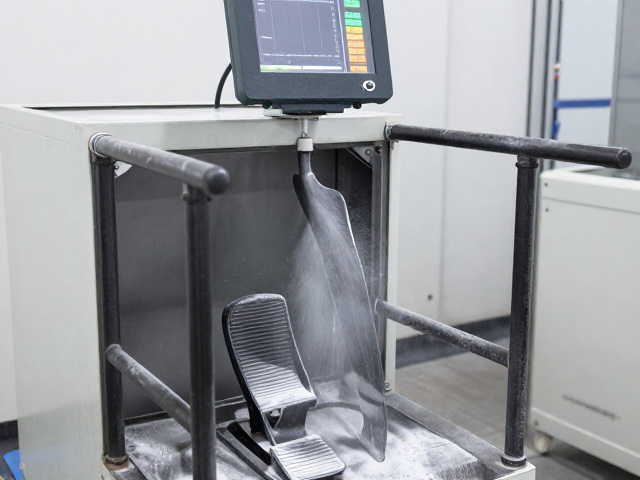
实测数据验证与自动化控制系统的集成应用
理论计算模型的有效性必须通过实际生产数据进行验证。在扶手与脚踏部件的试产阶段,采用红外测厚仪或X射线荧光光谱仪对喷涂后的部件进行多点厚度测量,获取实际涂层厚度分布数据。将实测厚度数据与基于重叠率计算模型预测的厚度数据进行比对,计算偏差率。若偏差超过允许范围,需反向修正喷幅有效宽度系数或速度耦合因子。通过大量实测数据的回归分析,建立不同部件型号、不同喷枪型号下的重叠率计算修正库,确保计算模型在不同生产批次间保持一致性。
自动化控制系统的集成是实现重叠率精准调控的最终途径。将优化后的重叠率计算算法嵌入喷涂机器人的控制系统中,实时采集喷枪位置、速度、电压、电流等数据,动态调整喷涂路径与参数。例如,当系统检测到即将进入扶手转角区域时,自动降低喷枪速度或调整喷枪角度,以维持重叠率在最佳区间。脚踏部件的平面区域则可采用恒速喷涂,确保重叠率均匀。通过实时监控与自适应调整,消除人工干预带来的不确定性,实现从计算优化到执行控制的全流程闭环,确保扶手与脚踏部件的涂层质量稳定达标。